具身智能
- 中文名
- 具身智能
- 英文名
- Embodied AI / Embodied Intelligence
- 别称
- 物理 AI(Physical AI)
- 学科领域
- 人工智能、机器人学
- 核心主张
- 智能离不开身体与环境的实时交互
- 典型载体
- 人形机器人、移动操作机器人、工业机械臂、智能座舱可动部件
- 关键能力
- 感知、运动控制、操作、任务规划、从交互中学习
- 相关技术
- 强化学习、模仿学习、视觉-语言-动作模型、仿真到现实迁移
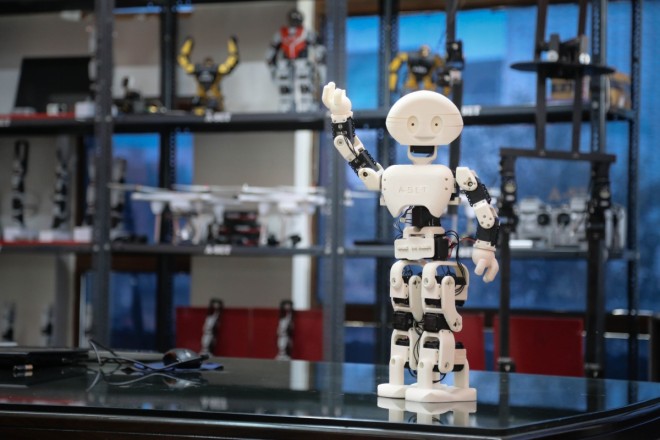
具身智能是人工智能的一个分支,主张智能不能只停留在符号运算与数据拟合上,而必须依托物理实体(身体)与真实环境持续交互,在感知—行动—反馈的闭环中形成并展现智能。11当人工智能这个“大脑”有了“身体”,将激发出哪些新可能mrdx.cn前往参考资料 ↓在新标签页中打开|22市场最前沿丨越来越智慧!具身智能走向更多生活场景news.cn前往参考资料 ↓在新标签页中打开
与只处理文本、图像等离线数据的传统人工智能不同,具身智能体需要面对真实世界的物理约束:它要感知三维场景、控制关节与末端执行器、在不确定环境中完成抓取、移动、装配等任务,并从成功与失败中学习。11当人工智能这个“大脑”有了“身体”,将激发出哪些新可能mrdx.cn前往参考资料 ↓在新标签页中打开|33北京人形机器人首次实现全局场景感知与动态记忆突破kw.beijing.gov.cn前往参考资料 ↓在新标签页中打开
定义与核心主张
身体在智能中的角色
具身智能的核心主张是:智能或智能行为来自智能体身体与周围环境的交互,而不仅仅是大脑的功能;认知受智能体的感知与动作的影响。66【人民日报】中国科学院院士张钹:具身智能推动实现通用人工智能----中国科学院网信工作网ecas.cas.cn前往参考资料 ↓在新标签页中打开|77图文详情cloud.kepuchina.cn前往参考资料 ↓在新标签页中打开
这一主张与建立在笛卡尔身心二元论基础上的离身智能形成对照:后者把思考与身体、环境分离,不考虑大脑与身体之间的联系。66【人民日报】中国科学院院士张钹:具身智能推动实现通用人工智能----中国科学院网信工作网ecas.cas.cn前往参考资料 ↓在新标签页中打开
在具身智能的视角下,身体不是心智的外壳,而是智能的本源;这一表述常被追溯到哲学家梅洛-庞蒂「身体是我们拥有世界的方式」的论断。77图文详情cloud.kepuchina.cn前往参考资料 ↓在新标签页中打开|88图文详情——科普中国资源服务cloud.kepuchina.cn前往参考资料 ↓在新标签页中打开
具身认知理论强调认知过程的物理基础,认为心智、思维和知觉并非脱离身体的抽象过程,而是根植于生物体与环境的动态交互之中,智能并不单纯存在于大脑之中,而是整个身体与环境相互作用的结果。77图文详情cloud.kepuchina.cn前往参考资料 ↓在新标签页中打开|88图文详情——科普中国资源服务cloud.kepuchina.cn前往参考资料 ↓在新标签页中打开
张钹指出,传统人工智能中的符号主义与内在主义(类脑计算)两大学派都未考虑思考、感知与身体的关系,因此都属于离身智能;具身智能则要求感知—决策—执行—反馈形成闭环,构成一个智能体。66【人民日报】中国科学院院士张钹:具身智能推动实现通用人工智能----中国科学院网信工作网ecas.cas.cn前往参考资料 ↓在新标签页中打开
具身智能理论的影响溢出人工智能与机器人技术,波及认知科学、心理学、人类学、艺术等领域,并催生了具身认知、具身心理学等分支学科。66【人民日报】中国科学院院士张钹:具身智能推动实现通用人工智能----中国科学院网信工作网ecas.cas.cn前往参考资料 ↓在新标签页中打开
与离身人工智能的区别
与具身智能相对的概念是「离身智能」(Disembodied Intelligence),指智能与身体分离、解耦的形态;其典型载体是手机、电脑等设备上运行的大模型或虚拟智能体,它们擅长处理文字、图片、视频等数据并与用户进行信息交互,但感知能力很弱、行动能力几乎为零,无法与环境发生动态交互。88图文详情——科普中国资源服务cloud.kepuchina.cn前往参考资料 ↓在新标签页中打开
区分具身智能与离身智能的关键判据在于是否同时具备「AI 大脑、感知能力、行动能力」三者的物理身体,并能与外部环境实时互动;仅有计算与信息交互能力而缺乏感知与行动闭环的系统,按此判据不属于具身智能。88图文详情——科普中国资源服务cloud.kepuchina.cn前往参考资料 ↓在新标签页中打开
具身智能的三要素被概括为本体、智能与环境,其核心特征在于能够与环境交互并在交互中不断调整优化;李飞飞曾强调「具身的含义不是身体本身,而是与环境交互以及在环境中做事的整体需求和功能」,这一表述把区别的重心从「有无身体」移向「是否处于感知—行动闭环之中」。88图文详情——科普中国资源服务cloud.kepuchina.cn前往参考资料 ↓在新标签页中打开
术语辨析:具身智能与物理 AI
「具身智能」(Embodied Intelligence)中的「具身」译自英文 embodied,词源上由前缀 em-(进入、使……)与词根 -body(身体)构成,字面含义是「使智能进入身体」;该词本身来自哲学与认知科学,后被引入人工智能领域。88图文详情——科普中国资源服务cloud.kepuchina.cn前往参考资料 ↓在新标签页中打开
按业界较通行的界定,具身智能是基于物理身体进行感知和行动的智能系统,其核心特征是能够与环境交互、并在交互中不断调整优化;本体、智能、环境被视为具身智能的三要素。88图文详情——科普中国资源服务cloud.kepuchina.cn前往参考资料 ↓在新标签页中打开
具身智能常被拿来与「离身智能」(Disembodied Intelligence)对举:后者指智能与身体分离、解耦的形态,如运行在手机和电脑上的大模型或虚拟智能体,擅长处理文字、图片、视频等信息,但感知能力弱、行动能力近乎为零,无法与环境动态交互。88图文详情——科普中国资源服务cloud.kepuchina.cn前往参考资料 ↓在新标签页中打开
「物理 AI」(Physical AI)是比具身智能更宽泛的提法,泛指所有能在物理世界中完成感知、理解、行动并形成闭环的 AI;英伟达方面对其最简表述是「能够理解自然定律的 AI」。99全网都在说"物理 AI",它到底是什么?-太平洋科技pconline.com.cn前往参考资料 ↓在新标签页中打开
在中文科技媒体的通俗辨析中,三个词被这样区分:机器人指身体与硬件本体;具身智能强调智能离不开身体、靠身体与环境交互学习;物理 AI 则泛指所有能在物理世界里感知、理解、行动并闭环的 AI。三者是不同层次的提法,而非同义词。99全网都在说"物理 AI",它到底是什么?-太平洋科技pconline.com.cn前往参考资料 ↓在新标签页中打开
「物理 AI」一词的流行与产业界高层的公开推广直接相关:黄仁勋在英伟达 GTC 台北 2026 主题演讲中重点推介这一概念,并在 CES 演讲中多次提及,喊出「物理 AI 的 ChatGPT 时刻已经到来」。99全网都在说"物理 AI",它到底是什么?-太平洋科技pconline.com.cn前往参考资料 ↓在新标签页中打开
发展背景与思想源流
具身认知的思想来源
具身认知的核心主张是:认知受智能体感知与动作的影响,智能或智能行为来自智能体身体与周围环境的交互,而不仅仅是大脑的功能。这一表述被中国科学院院士张钹在《人民日报》撰文中作为具身智能的理论基础加以概括。66【人民日报】中国科学院院士张钹:具身智能推动实现通用人工智能----中国科学院网信工作网ecas.cas.cn前往参考资料 ↓在新标签页中打开
具身认知的思想被明确界定为与建立在笛卡尔身心二元论基础上的离身智能相对立:后者将思考与身体、环境分离,不考虑大脑与身体之间的联系。张钹指出,传统人工智能中的符号主义与内在主义(类脑计算)两大学派都属于这种离身智能传统。66【人民日报】中国科学院院士张钹:具身智能推动实现通用人工智能----中国科学院网信工作网ecas.cas.cn前往参考资料 ↓在新标签页中打开
从符号主义到行为主义机器人学
人工智能自1956年达特茅斯会议正式提出后,经历了数次技术浪潮与寒冬;于海斌院士将其发展划分为符号逻辑推理、神经网络连接、深度学习、具身智能四个阶段。1010于海斌院士在“创新聚沈·向阳而行”大会作主旨演讲-- 中国科学院工业人工智能研究所iaii.cas.cn前往参考资料 ↓在新标签页中打开
符号逻辑推理阶段大致对应20世纪50年代至80年代,以知识表达和专家系统为核心;由于知识获取困难、实用性不足,这一路线最终导致人工智能进入第一次寒冬。1010于海斌院士在“创新聚沈·向阳而行”大会作主旨演讲-- 中国科学院工业人工智能研究所iaii.cas.cn前往参考资料 ↓在新标签页中打开
在符号主义之后,以反向传播算法为标志的神经网络连接主义阶段(约20世纪80年代至2000年代)兴起,但受算力与数据限制,应用场景有限。1010于海斌院士在“创新聚沈·向阳而行”大会作主旨演讲-- 中国科学院工业人工智能研究所iaii.cas.cn前往参考资料 ↓在新标签页中打开
2010年代起的深度学习阶段以卷积神经网络和ImageNet数据库为标志,在图像识别等任务上取得突破,识别率从约60%提升至超越人类水平。1010于海斌院士在“创新聚沈·向阳而行”大会作主旨演讲-- 中国科学院工业人工智能研究所iaii.cas.cn前往参考资料 ↓在新标签页中打开
2020年代起,人工智能从纯数据驱动转向与物理世界交互,强调智能体通过身体、环境与任务的协同实现认知与行为进化,这一阶段被概括为具身智能阶段。1010于海斌院士在“创新聚沈·向阳而行”大会作主旨演讲-- 中国科学院工业人工智能研究所iaii.cas.cn前往参考资料 ↓在新标签页中打开
深度学习时代的重新兴起
2010年代起,以卷积神经网络(CNN)和斯坦福大学李飞飞团队构建的ImageNet大规模图像数据库为标志,深度学习在图像识别等任务上取得突破,识别率从约60%提升到超越人类水平,这一阶段被普遍视为人工智能的第三次浪潮,也为具身智能提供了感知与表征能力的通用工具。1010于海斌院士在“创新聚沈·向阳而行”大会作主旨演讲-- 中国科学院工业人工智能研究所iaii.cas.cn前往参考资料 ↓在新标签页中打开
深度学习带来的能力外溢,使研究者得以把在纯数据上训练出的视觉、语言与决策模型迁移到机器人等物理载体上,具身智能由此从长期滞后的小众方向重新进入主流视野;于海斌院士把2020年代起AI从纯数据驱动转向与物理世界交互的这一阶段单列为“具身智能阶段”。1010于海斌院士在“创新聚沈·向阳而行”大会作主旨演讲-- 中国科学院工业人工智能研究所iaii.cas.cn前往参考资料 ↓在新标签页中打开
图灵在计算机理论初期就提出过两条智能路径的区分:一条是类似ChatGPT那样依赖纯数据推理的“离身智能”,另一条是需要与物理设备结合的“具身智能”;具身智能因技术复杂度高而长期滞后,直到机器人学、神经科学与心理学的交叉融合才为其提供了新的思路。1010于海斌院士在“创新聚沈·向阳而行”大会作主旨演讲-- 中国科学院工业人工智能研究所iaii.cas.cn前往参考资料 ↓在新标签页中打开
技术架构
感知与场景理解
在具身智能的技术架构中,感知与场景理解承担的是把物理世界的多模态信号转化为可供决策使用的环境表征这一环节;央广网转引科技日报的综述把「感知交互」列为当前全球具身智能技术五大协同突破维度之一,与决策认知、控制执行、虚实域数据融合、系统集成并列。1111把握全球技术演进态势 抢占具身智能发展先机_央广网tech.cnr.cn前往参考资料 ↓在新标签页中打开
世界模型正在成为感知与场景理解层的核心组件:它使系统不再停留于「刺激—响应」式的反射,而能对物理环境进行推演式决策,从数据重组走向对规律的把握。1111把握全球技术演进态势 抢占具身智能发展先机_央广网tech.cnr.cn前往参考资料 ↓在新标签页中打开
Meta 推出的 V-JEPA2 世界模型被作为这一方向的代表案例:它能够预判不同行为的后果,并依据目标对候选行动作优劣排序,从而提升行动准确性。1111把握全球技术演进态势 抢占具身智能发展先机_央广网tech.cnr.cn前往参考资料 ↓在新标签页中打开
多感官融合是提升场景理解可靠性的另一条路径:北京大学提出的 MLA 多感官语言动作模型架构引入完备的多感官模态,通过整合异构信号为决策提供更可靠的依据。1111把握全球技术演进态势 抢占具身智能发展先机_央广网tech.cnr.cn前往参考资料 ↓在新标签页中打开
感知与场景理解的输出并不止于「看见」,而是要与语言和动作空间对齐:Google DeepMind 的 Gemini Robotics 依托端到端 VLA(视觉—语言—动作)架构,展现出较强的跨本体泛化能力,说明场景表征需要具备跨平台可迁移性。1111把握全球技术演进态势 抢占具身智能发展先机_央广网tech.cnr.cn前往参考资料 ↓在新标签页中打开
运动控制与全身协调
运动控制与全身协调是具身智能技术架构中承上启下的一层:它把上层任务规划与感知输出转化为关节级指令,同时把底层执行状态反馈回上层,使机器人在真实物理约束下完成平衡、行走、抓取与操作等动作。1212Next Step for Humanoids: From Puppets to Partners --Science and Technology Dailydigitalpaper.stdaily.com前往参考资料 ↓在新标签页中打开
人形机器人的运动控制通常采用分层结构:上层负责步态规划与落脚点选择,中层做全身动力学与接触力分配,底层以关节伺服闭环跟踪期望轨迹;全身协调的关键在于把平衡约束、接触约束与任务约束统一到一个优化或控制问题中求解。1212Next Step for Humanoids: From Puppets to Partners --Science and Technology Dailydigitalpaper.stdaily.com前往参考资料 ↓在新标签页中打开
以模型预测控制(MPC)与全身控制(WBC)为代表的基于模型的方法长期是人形机器人运动控制的主流工程路线,其优势在于约束处理明确、行为可解释,但对模型精度与实时算力要求较高。1212Next Step for Humanoids: From Puppets to Partners --Science and Technology Dailydigitalpaper.stdaily.com前往参考资料 ↓在新标签页中打开
近年来,基于强化学习的运动控制方法在仿真中大规模训练策略再迁移到实机,已能实现跑跳、后空翻与复杂舞蹈等动作,这类方法减少了对精确动力学模型的依赖,但仿真到现实的差距仍是落地难点。1212Next Step for Humanoids: From Puppets to Partners --Science and Technology Dailydigitalpaper.stdaily.com前往参考资料 ↓在新标签页中打开
操作与抓取
在具身智能的操作与抓取中,一种常见架构是把高层指令理解与低层反应式控制分层解耦:高层负责把自然语言指令等任务意图转成可执行的子目标,低层负责实时闭环的抓取与力控。1313Adaptive Grasping Control for Dynamic Targets via Multimodal Perception in Human-Robot Interactionieeexplore.ieee.org前往参考资料 ↓在新标签页中打开|1414鲸智社区·大模型公共服务平台aihub.caict.ac.cn前往参考资料 ↓在新标签页中打开|1515让机器人“初出茅庐”即可“大展拳脚”-新华网xinhuanet.com前往参考资料 ↓在新标签页中打开
面向人机协作场景的动态目标抓取,需要同时融合多模态感知:语音指令提供高层意图,实时视觉跟踪给出目标的 6D 位姿估计,力/力矩传感器的触觉反馈用于闭环修正抓取力。1313Adaptive Grasping Control for Dynamic Targets via Multimodal Perception in Human-Robot Interactionieeexplore.ieee.org前往参考资料 ↓在新标签页中打开
有研究提出四层分层控制架构来应对动态目标抓取,把多模态感知、位姿估计与触觉反馈整合进同一控制回路,以在人类协作环境中实现稳健且自适应的抓取。1313Adaptive Grasping Control for Dynamic Targets via Multimodal Perception in Human-Robot Interactionieeexplore.ieee.org前往参考资料 ↓在新标签页中打开
人形机器人抓取操作的一种工程路线是分层智能体框架:基础模型承担指令理解、任务规划与推理,模块化技能库提供稳定的运动与灵巧操作,中间由一个轻量级视觉语言模型驱动的连接器把语言计划翻译成技能命令并协调运动与操作。1414鲸智社区·大模型公共服务平台aihub.caict.ac.cn前往参考资料 ↓在新标签页中打开
在 Being-0 这类分层框架中,除基础模型外的组件均可部署在低成本计算设备上,从而在配备灵巧手与主动视觉的全尺寸人形机器人上实现实时性能;其设计动机之一是缓解长程任务中的误差累积与模块间延迟差异。1414鲸智社区·大模型公共服务平台aihub.caict.ac.cn前往参考资料 ↓在新标签页中打开
国内团队在操作与抓取上采用“大脑+小脑”分工:多模态大模型负责理解任务意图、感知环境、长时序推理与规划,把“取水杯”这类指令拆解为多个步骤;基于强化学习的决策控制模块负责具体动作的精准执行,包括抓握力度、抓取姿态与移动中的平衡。1515让机器人“初出茅庐”即可“大展拳脚”-新华网xinhuanet.com前往参考资料 ↓在新标签页中打开
抓取中的力控是操作成败的关键环节之一:机械臂需要实时计算并调整抓握力,既保证抓稳又不捏碎物体,这通常由低层控制模块在闭环中完成而非由高层规划直接给定。1515让机器人“初出茅庐”即可“大展拳脚”-新华网xinhuanet.com前往参考资料 ↓在新标签页中打开|1313Adaptive Grasping Control for Dynamic Targets via Multimodal Perception in Human-Robot Interactionieeexplore.ieee.org前往参考资料 ↓在新标签页中打开
任务规划与决策
具身智能系统的任务规划与决策通常被拆成三层:高层任务分解(把自然语言指令拆成子任务序列)、中层技能选择与参数化(把子任务映射到可执行的技能原语)、底层运动控制(把技能原语转成关节或末端执行器指令)。这种分层结构在 SayCan 等代表性工作中被明确采用:语言模型负责给出“哪些步骤在语义上合理”,价值函数负责判断“当前机器人是否具备完成该步骤的能力”,两者相乘得到可执行的动作选择。1616Do As I Can, Not As I Say: Grounding Language in Robotic Affordancesarxiv.org前往参考资料 ↓在新标签页中打开
SayCan 的核心做法是把大语言模型对每个候选技能给出的概率与一个学习得到的“可负担性”(affordance)价值函数相乘,从而在长程任务中同时考虑语义合理性与当前环境下的可执行性;论文在真实厨房环境中用移动机械臂完成了多步骤指令,并报告了相比纯语言模型基线在计划可执行率上的提升。1616Do As I Can, Not As I Say: Grounding Language in Robotic Affordancesarxiv.org前往参考资料 ↓在新标签页中打开
另一条技术路线是不依赖预定义技能库,而让大语言模型直接生成可执行代码来驱动机器人。Code as Policies 让语言模型输出调用感知与控制 API 的 Python 程序,从而把任务规划表达为程序合成问题;这类方法能处理带循环、条件与几何运算的指令,但也依赖底层 API 的完备性与安全性约束。1717Code as Policies: Language Model Programs for Embodied Controlarxiv.org前往参考资料 ↓在新标签页中打开
VoxPoser 进一步把语言模型与视觉语言模型组合起来,由语言模型生成代码去调用视觉语言模型,在三维空间中合成用于操作的“价值图”与“约束图”,再交给运动规划器求解;其报告的结果表明该框架无需额外训练即可在真实机器人上完成零样本的开放指令操作。1818VoxPoser: Composable 3D Value Maps for Robotic Manipulation with Language Modelsarxiv.org前往参考资料 ↓在新标签页中打开
在决策层面,具身智能体常被建模为部分可观测马尔可夫决策过程(POMDP),规划问题因此同时包含状态估计与动作选择;经典机器人学综述把概率规划、信念空间规划与基于采样的规划列为处理不确定性的主要手段。1919Planning and Decision Making in Robotics (Springer Handbook of Robotics, Chapter on Motion Planning)link.springer.com前往参考资料 ↓在新标签页中打开
基于采样的运动规划(如 RRT、PRM 及其渐近最优变体)是底层决策与轨迹生成中被广泛采用的算法族,其优点是对高维构型空间与复杂约束的适应性,代价是解的质量与计算时间存在随机性。2020Sampling-based Algorithms for Optimal Motion Planningarxiv.org前往参考资料 ↓在新标签页中打开
任务与运动规划(TAMP)把离散的任务层决策与连续的运动层规划联合求解,是连接符号规划与几何可行性的代表性架构;相关综述将其归纳为“任务规划器提出符号动作序列、运动规划器检验几何可行性”的交替或耦合流程。2121Combined Task and Motion Planning: A Surveyarxiv.org前往参考资料 ↓在新标签页中打开
行为树(Behavior Tree)在机器人任务编排中被广泛采用,相比有限状态机具有模块化与可组合性优势;相关研究给出了行为树的形式化语义与与规划器结合的执行框架。2222Behavior Trees in Robotics and AI: An Introductionarxiv.org前往参考资料 ↓在新标签页中打开
大语言模型用于具身任务规划时存在“幻觉动作”与物理不可行的问题:模型可能生成环境中不存在的物体或机器人不具备的技能,因此多数系统需要引入可负担性检验、环境反馈或执行失败后的重规划回路。1616Do As I Can, Not As I Say: Grounding Language in Robotic Affordancesarxiv.org前往参考资料 ↓在新标签页中打开|1717Code as Policies: Language Model Programs for Embodied Controlarxiv.org前往参考资料 ↓在新标签页中打开
闭环重规划是具身决策架构中的常见组件:系统在执行过程中依据感知或执行反馈修正子任务序列,而非一次性生成完整计划;SayCan 与 Code as Policies 均在执行循环中保留了依据观测更新动作选择的机制。1616Do As I Can, Not As I Say: Grounding Language in Robotic Affordancesarxiv.org前往参考资料 ↓在新标签页中打开|1717Code as Policies: Language Model Programs for Embodied Controlarxiv.org前往参考资料 ↓在新标签页中打开
关于高层规划应由大语言模型直接承担、还是应由经典符号规划器承担,研究界存在不同取向:一类工作主张用语言模型做开放词汇的常识推理并生成计划,另一类工作主张把语言模型仅用于把自然语言翻译成符号目标,再由经典规划器保证正确性。2323Translating Natural Language to Planning Goals with Large-Language Modelsarxiv.org前往参考资料 ↓在新标签页中打开|2424Language Models as Zero-Shot Planners: Extracting Actionable Knowledge for Embodied Agentsarxiv.org前往参考资料 ↓在新标签页中打开
对立说法有工作主张语言模型可直接作为长程规划的推理引擎,配合可负担性函数与环境反馈即可在真实机器人上执行开放指令,无需显式的符号规划器。1616Do As I Can, Not As I Say: Grounding Language in Robotic Affordancesarxiv.org前往参考资料 ↓在新标签页中打开
视觉-语言-动作模型
视觉-语言-动作模型(Vision-Language-Action model,简称 VLA)是过去三年具身智能领域主流的“大脑”技术路线,其基本思路是把视觉感知、语言指令与机器人动作输出放进同一个模型,让机器人直接由图像与自然语言指令生成动作。2525未来智造局|VLA之后,具身智能如何重构“大脑”?——专访眸深智能CEO穆泽林m.cnfin.com前往参考资料 ↓在新标签页中打开
仿真训练与仿真到现实迁移
仿真训练与仿真到现实迁移(sim-to-real)是具身智能技术架构中的关键环节:由于在真实物理系统上直接进行大规模试错学习成本高、风险大、速度慢,主流做法是先在物理仿真器中训练策略,再迁移到真实机器人上部署。2626Scaling Robot Learning with World Models and Real2Sim | EECS at UC Berkeleywww2.eecs.berkeley.edu前往参考资料 ↓在新标签页中打开
伯克利 EECS 的博士论文《Scaling Robot Learning with World Models and Real2Sim》(技术报告编号 UCB/EECS-2026-240,2026 年 8 月)系统讨论了利用世界模型与 Real2Sim 方法扩展机器人学习,其核心论点是:要在规模上学习高性能且动作自然的行为,必须超越脆弱的手工设计奖励函数与临时拼凑的仿真,转而把学习建立在从数据中提取的先验之上——这些数据包括短动作捕捉片段、真实世界中的试错轨迹、无标注视频,以及真实环境的光真实感重建。2626Scaling Robot Learning with World Models and Real2Sim | EECS at UC Berkeleywww2.eecs.berkeley.edu前往参考资料 ↓在新标签页中打开
Real2Sim(真实到仿真)是仿真到现实迁移流程中的反向环节:它从真实世界的观测与扫描数据重建或校准仿真环境,使仿真中的物理参数与视觉外观更贴近真实,从而缩小训练与部署之间的分布差距。该论文将光真实感重建真实环境列为可用的数据先验之一。2626Scaling Robot Learning with World Models and Real2Sim | EECS at UC Berkeleywww2.eecs.berkeley.edu前往参考资料 ↓在新标签页中打开
学习方法
强化学习
强化学习在具身智能中被视为让智能体通过与环境主动交互来习得技能的核心范式;与依赖静态离线数据集的监督学习不同,机器人学习要求智能体在真实或仿真环境中不断试错、收集反馈并据此更新策略。2727Scaling Tasks, Not Samples: Mastering Humanoid Control through Multi-Task Model-Based Reinforcement Learningar5iv.labs.arxiv.org前往参考资料 ↓在新标签页中打开
在具身控制任务中,强化学习的方法路线可大致分为无模型(model-free)与基于模型(model-based)两类:前者直接学习策略或价值函数,后者先学习环境动力学模型再据此规划或生成训练信号。2727Scaling Tasks, Not Samples: Mastering Humanoid Control through Multi-Task Model-Based Reinforcement Learningar5iv.labs.arxiv.org前往参考资料 ↓在新标签页中打开
基于模型的强化学习(MBRL)的一个结构性优势在于:物理动力学在不同任务之间具有不变性,因此一个共享的世界模型可以汇聚多任务经验,学到与具体任务无关的鲁棒表征。2727Scaling Tasks, Not Samples: Mastering Humanoid Control through Multi-Task Model-Based Reinforcement Learningar5iv.labs.arxiv.org前往参考资料 ↓在新标签页中打开
无模型强化学习在多任务场景下容易遭遇梯度干扰:当不同任务在相似状态下要求相互冲突的动作时,策略更新的梯度会彼此抵消或拉扯,从而损害学习效果。2727Scaling Tasks, Not Samples: Mastering Humanoid Control through Multi-Task Model-Based Reinforcement Learningar5iv.labs.arxiv.org前往参考资料 ↓在新标签页中打开
模仿学习与示教
模仿学习(imitation learning)指从专家示教数据中直接学习从观测到动作的映射策略,是具身智能获取操作技能的主要途径之一;其典型形式是行为克隆(behavior cloning),即把示教轨迹中的状态—动作对当作监督学习样本训练策略网络。2828Imitation Learning: A Survey of Learning Methodsarxiv.org前往参考资料 ↓在新标签页中打开|2929Behavioral Cloningarxiv.org前往参考资料 ↓在新标签页中打开
行为克隆存在协变量偏移(covariate shift)问题:策略在自身诱导的状态分布上会遇到训练集中未出现过的状态,误差随回合累积放大;该分析由 Ross 与 Bagnell 在 DAgger 工作中系统给出,并据此提出通过专家在策略访问到的状态上补充标注的迭代聚合方法。3030A Reduction of Imitation Learning and Structured Prediction to No-Regret Online Learning (DAgger)arxiv.org前往参考资料 ↓在新标签页中打开
示教数据的采集方式主要包括人类遥操作(如 VR 手柄、主从机械臂、动捕手套)与人类第一视角视频演示;前者可直接获得动作标签,后者需要额外的重定向或逆动力学建模才能恢复动作。3131Learning Fine-Grained Bimanual Manipulation with Low-Cost Hardware (ALOHA / ACT)arxiv.org前往参考资料 ↓在新标签页中打开|3232Learning from Humans: A Survey on Imitation Learning for Robot Manipulationarxiv.org前往参考资料 ↓在新标签页中打开
ALOHA 系统用低成本双臂遥操作装置采集细粒度操作示教,并以行为克隆训练端到端策略,完成了插线、开合拉链等需要双手协调的任务,说明示教数据规模与一致性对模仿学习效果有直接影响。3131Learning Fine-Grained Bimanual Manipulation with Low-Cost Hardware (ALOHA / ACT)arxiv.org前往参考资料 ↓在新标签页中打开
RT-1 在约 13 万台机器人、17 个月采集的示教数据上训练基于 Transformer 的多任务策略,验证了大规模、多样化示教数据对提升机器人操作泛化能力的作用。3333RT-1: Robotics Transformer for Real-World Control at Scalearxiv.org前往参考资料 ↓在新标签页中打开
扩散策略(Diffusion Policy)把策略表示为对动作序列的去噪扩散过程,用示教数据训练,能够表达多模态的动作分布,在多项精细操作基准上优于此前的行为克隆方法。3434Diffusion Policy: Visuomotor Policy Learning via Action Diffusionarxiv.org前往参考资料 ↓在新标签页中打开
ACT(Action Chunking with Transformers)通过预测动作块(action chunk)而非单步动作来缓解行为克隆中的误差累积与示教数据非平稳问题,是 ALOHA 系统采用的策略架构。3131Learning Fine-Grained Bimanual Manipulation with Low-Cost Hardware (ALOHA / ACT)arxiv.org前往参考资料 ↓在新标签页中打开
纯模仿学习在分布外状态上缺乏纠正能力,实践中常与在线纠错(如 DAgger 式的人类干预)、强化学习微调或世界模型结合使用,以提升鲁棒性。3030A Reduction of Imitation Learning and Structured Prediction to No-Regret Online Learning (DAgger)arxiv.org前往参考资料 ↓在新标签页中打开|3232Learning from Humans: A Survey on Imitation Learning for Robot Manipulationarxiv.org前往参考资料 ↓在新标签页中打开
示教数据的规模与多样性是模仿学习泛化能力的关键限制因素:不同机器人本体、不同场景下采集的数据存在形态差异,跨本体迁移需要额外的动作空间对齐或重定向处理。3333RT-1: Robotics Transformer for Real-World Control at Scalearxiv.org前往参考资料 ↓在新标签页中打开|3535Open X-Embodiment: Robotic Learning Datasets and RT-X Modelsarxiv.org前往参考资料 ↓在新标签页中打开
关于模仿学习与强化学习在具身智能中的相对地位存在公开讨论:一方认为示教驱动的模仿学习是当前数据效率最高、最易工程化的路线;另一方指出其受限于示教分布、难以超越示教者水平,主张以强化学习或大规模预训练为主要路径。3232Learning from Humans: A Survey on Imitation Learning for Robot Manipulationarxiv.org前往参考资料 ↓在新标签页中打开|3232Learning from Humans: A Survey on Imitation Learning for Robot Manipulationarxiv.org前往参考资料 ↓在新标签页中打开
对立说法有研究主张,仅靠模仿学习难以获得超越示教数据的技能,需要引入在线交互与强化学习信号才能持续提升策略性能。3030A Reduction of Imitation Learning and Structured Prediction to No-Regret Online Learning (DAgger)arxiv.org前往参考资料 ↓在新标签页中打开
对立说法也有工作强调,大规模示教数据配合强表达力策略模型已能在广泛任务上取得可用性能,模仿学习是当前最具可扩展性的实用路线。3333RT-1: Robotics Transformer for Real-World Control at Scalearxiv.org前往参考资料 ↓在新标签页中打开
大规模真实数据采集
具身智能的训练数据与语言模型的数据在性质上根本不同:语言模型可以从互联网抓取以亿计的图文数据,而机器人需要的是视觉、动作、关节扭矩、力触觉在同一时间轴上对齐的交互记录,这类数据在互联网上并不存在,必须在真实物理世界中产生。88图文详情——科普中国资源服务cloud.kepuchina.cn前往参考资料 ↓在新标签页中打开
一段普通视频只能告诉机器人人是怎么完成动作的,无法告诉它关节应输出多大力矩、手指接触时的压力是多少、物体从哪一帧开始滑移;这些物理层面的信息只能通过真实交互采集获得,因此视频数据不能直接替代真机交互数据。88图文详情——科普中国资源服务cloud.kepuchina.cn前往参考资料 ↓在新标签页中打开
行业内通常把具身智能可用数据分为三层金字塔结构:塔尖是真机数据,精度最高、最贴合真实场景,但成本高昂、供给稀缺;塔身是仿真合成数据,便宜且可规模化,但需要跨越仿真到真实的迁移鸿沟;塔基是互联网视频与人类行为数据,量大、泛化性强,但精度低,需要大量清洗与动作对齐。三层缺一不可。88图文详情——科普中国资源服务cloud.kepuchina.cn前往参考资料 ↓在新标签页中打开
有研究报告估算,截至2026年初,全球合规可用的真实物理交互数据总量仅约50万小时,而业内普遍认为训练一个具备通用泛化能力的具身模型至少需要千万小时级数据,两者相差一个数量级以上。88图文详情——科普中国资源服务cloud.kepuchina.cn前往参考资料 ↓在新标签页中打开
2026年被部分从业者称为“数据规模化元年”,其含义不是数据缺口已被解决,而是行业第一次从做演示阶段进入构建规模化数据系统的阶段。88图文详情——科普中国资源服务cloud.kepuchina.cn前往参考资料 ↓在新标签页中打开
基础模型与通用具身智能平台
具身智能领域正在经历一次预训练范式的演化:从面向单一机器人、特定任务的行为模仿,转向面向开放世界的通用能力预训练。清华大学计算机系副研究员苏航在2026年世界人工智能大会相关论坛上以《数据驱动的具身基座模型》为题阐述了这一判断。3636翻越Scaling Law“物理墙”:WAIC智启具身论坛勾勒路线图itheat.com前往参考资料 ↓在新标签页中打开
具身基座模型的目标被表述为不再只是学习「看到什么、如何动作」,而是形成对环境状态、物理规律、动作后果和任务进程的统一理解。3636翻越Scaling Law“物理墙”:WAIC智启具身论坛勾勒路线图itheat.com前往参考资料 ↓在新标签页中打开
在产业实践中,具身智能的通用能力建设被概括为「模型与数据飞轮」:模型能力与数据积累相互驱动,用以突破所谓 Scaling Law 的「物理墙」,推动物理 AI 的智能涌现。智元合伙人、高级副总裁姚卯青在2026年世界人工智能大会「智启具身论坛」上以此为主题发表演讲。3636翻越Scaling Law“物理墙”:WAIC智启具身论坛勾勒路线图itheat.com前往参考资料 ↓在新标签页中打开
主要载体形态
人形机器人
在具身智能的多种载体形态中,人形机器人被普遍视为其高级形态与最佳载体之一:它具备更适配人类环境的仿人外形,因而被看作智能机器人的高级形态。3737当具身智能走出实验室:距离人手一台机器人,我们还有多远?-今日头条-手机光明网m.gmw.cn前往参考资料 ↓在新标签页中打开|77图文详情cloud.kepuchina.cn前往参考资料 ↓在新标签页中打开
具身智能的载体并不限于人形,按“具身”即具有身体并能通过交互执行任务的理解,常见形态包括四足、轮式与人形等;人形只是其中一类,而非唯一形态。3737当具身智能走出实验室:距离人手一台机器人,我们还有多远?-今日头条-手机光明网m.gmw.cn前往参考资料 ↓在新标签页中打开
人形机器人被赋予“最佳载体”地位的理由在于环境适配:人类世界的基础设施、工具与操作界面大多按人体尺度与双足双手结构设计,仿人外形使机器人可以直接沿用这些既有环境而无需改造。77图文详情cloud.kepuchina.cn前往参考资料 ↓在新标签页中打开
人形机器人的运动能力仍是短板:在2025年北京亦庄举行的人形机器人半程马拉松中,参赛机器人“笨拙”的步伐引发调侃,暴露出关节设计、散热等多方面的技术问题。3737当具身智能走出实验室:距离人手一台机器人,我们还有多远?-今日头条-手机光明网m.gmw.cn前往参考资料 ↓在新标签页中打开
移动操作机器人
移动操作机器人指同时具备移动底盘与机械臂操作能力的机器人,其核心价值在于把「走到哪里」与「在那里做什么」两种能力耦合在同一平台上,从而在非结构化环境中完成取放、搬运、开关门、上下料等任务;在具身智能语境下,它被视为把感知—决策—动作闭环落到物理世界的主要载体之一。3838人形机器人,进入形态分化时代_工业机器人_智能装备_文章_e-works数字化企业网articles.e-works.net.cn前往参考资料 ↓在新标签页中打开
2026 年前后,具身智能的载体形态出现明显分化:业界一个正在形成的非共识观点是「最优形态不一定得是人形」,展示重心从炫技转向实际作业,多形态并行成为阶段性特征。3838人形机器人,进入形态分化时代_工业机器人_智能装备_文章_e-works数字化企业网articles.e-works.net.cn前往参考资料 ↓在新标签页中打开
在形态与场景的匹配上,平整的工厂车间和物流仓库中轮式移动机器人效率最高;需要跨越台阶与沟坎时轮足式形态更合适;地形复杂的恶劣环境则以四足机器人为主。移动操作机器人因此并非单一构型,而是按地形与任务约束分化出轮式、轮足、足式等分支。3838人形机器人,进入形态分化时代_工业机器人_智能装备_文章_e-works数字化企业网articles.e-works.net.cn前往参考资料 ↓在新标签页中打开
据《中国经营报》2026 年上半年具身智能订单调研,上半年具身智能大额订单中率先进入采购、实地上岗作业的集中为轮式双臂机器人与四足巡检机器人,说明轮式移动操作形态是当前商业化落地最快的载体之一。3838人形机器人,进入形态分化时代_工业机器人_智能装备_文章_e-works数字化企业网articles.e-works.net.cn前往参考资料 ↓在新标签页中打开
工业机械臂
工业机械臂是具身智能最早、也最成熟的载体形态之一:它以多关节串联结构在结构化产线环境中执行焊接、搬运、装配、喷涂等任务,其"感知—规划—控制"闭环长期由人工编程与专用控制器实现,而非由学习型策略端到端生成。3939Robotics: Modelling, Planning and Controllink.springer.com前往参考资料 ↓在新标签页中打开|4040Introduction to Robotics: Mechanics and Controlpearson.com前往参考资料 ↓在新标签页中打开
国际标准化组织在 ISO 10218 系列标准中对工业机器人(含工业机械臂)的安全要求作出规定,其中 ISO 10218-1 针对机器人本体制造商、ISO 10218-2 针对机器人系统与集成,构成工业机械臂进入产线的基本合规框架。4141ISO 10218-1:2011 Robots and robotic devices — Safety requirements for industrial robots — Part 1: Robotsiso.org前往参考资料 ↓在新标签页中打开
传统工业机械臂的典型控制范式是"示教—回放"与离线编程:操作者通过示教器记录轨迹点,控制器按关节空间或笛卡尔空间插值复现,位置重复精度可达亚毫米级,但对外界变化不具备自适应能力。3939Robotics: Modelling, Planning and Controllink.springer.com前往参考资料 ↓在新标签页中打开|4040Introduction to Robotics: Mechanics and Controlpearson.com前往参考资料 ↓在新标签页中打开
把具身智能引入工业机械臂的一条主要技术路线是视觉伺服与学习型抓取:用相机或深度传感器闭环修正末端位姿,并以数据驱动方法替代手工标定的抓取位姿规划,从而应对来料位姿随机、工件种类频繁切换的场景。4242A survey of robotic grasping and manipulation: From rigid to deformable objectsarxiv.org前往参考资料 ↓在新标签页中打开|4343Visual Servoing: A Tutorialieeexplore.ieee.org前往参考资料 ↓在新标签页中打开
协作机械臂(cobot)是工业机械臂向具身智能演进的重要中间形态:它以力/力矩传感与碰撞检测实现人机共处,允许在无安全围栏条件下与人共享工作空间,降低了把学习型策略部署到真实产线的安全门槛。4141ISO 10218-1:2011 Robots and robotic devices — Safety requirements for industrial robots — Part 1: Robotsiso.org前往参考资料 ↓在新标签页中打开|4444ISO/TS 15066:2016 Robots and robotic devices — Collaborative robotsiso.org前往参考资料 ↓在新标签页中打开
在具身智能研究中,工业机械臂常被用作算法验证平台:RT-1、RT-2 等视觉—语言—动作模型的工作虽以移动 manipulator 与桌面机械臂为主要实验载体,但其动作输出接口与工业机械臂的关节位置/速度控制接口同构,方法可迁移到工业场景。3333RT-1: Robotics Transformer for Real-World Control at Scalearxiv.org前往参考资料 ↓在新标签页中打开|4545RT-2: Vision-Language-Action Models Transfer Web Knowledge to Robotic Controlarxiv.org前往参考资料 ↓在新标签页中打开
工业机械臂作为具身智能载体面临的核心张力在于:产线要求高节拍、高重复精度与可验证的安全性,而当前学习型策略在样本效率、分布外泛化与安全保证上仍难以满足工业级验收标准,因此短期内更现实的形态是"学习模块嵌入传统控制栈"而非端到端替代。4242A survey of robotic grasping and manipulation: From rigid to deformable objectsarxiv.org前往参考资料 ↓在新标签页中打开|4646Robotics and automation: Industrial robot market and technology trendsifr.org前往参考资料 ↓在新标签页中打开
四足与其他形态
按产品形态划分,具身智能的载体主要包括协作机械臂、四足机器人、轮式/履带式移动机器人、人形机器人等几类,四足机器人只是其中一类而非全部。4747跑步入场:人形最火爆,工业先落地__经济网_国家一类新闻网站ceweekly.cn前往参考资料 ↓在新标签页中打开
四足机器人俗称“机器狗”,其优势在于越障能力强、环境适应性强,劣势在于负载小、交互弱,因此主要面向巡检、消防、军工等特定市场。4747跑步入场:人形最火爆,工业先落地__经济网_国家一类新闻网站ceweekly.cn前往参考资料 ↓在新标签页中打开
与四足机器人相比,轮式/履带式移动机器人的优势是承载能力好、稳定性高、成本较低,劣势是地形受限、交互性差,可应用于物流仓储、巡检安防、商业服务等领域。4747跑步入场:人形最火爆,工业先落地__经济网_国家一类新闻网站ceweekly.cn前往参考资料 ↓在新标签页中打开
智能座舱中的具身交互
在具身智能的语境下,智能座舱被理解为车辆与舱内乘客、驾驶员进行交互的载体:车辆既要与车外交通参与者交互,也要与舱内人员交互,交互因此被视为无人驾驶领域具身智能的重要切入点。4848中国汽车产业发展(泰达)国际论坛forum.autoinfo.org.cn前往参考资料 ↓在新标签页中打开
北京工业大学人工智能学院马楠团队将智能座舱中的具身交互列为「无人驾驶具身交互智能」研究的四个组成部分之一,与端到端无人驾驶并列,专门讨论智能座舱的多模态具身交互。4848中国汽车产业发展(泰达)国际论坛forum.autoinfo.org.cn前往参考资料 ↓在新标签页中打开
该团队主张,多模态大语言模型是具身交互智能的核心驱动力,端到端移动机器人则是未来多行业智能化发展的关键;这一判断被用来支撑座舱内多模态交互的技术路线选择。4848中国汽车产业发展(泰达)国际论坛forum.autoinfo.org.cn前往参考资料 ↓在新标签页中打开
代表性进展与事件
春晚机器人表演
2026年马年央视春晚上,人形机器人成为全场亮点:松延动力的仿生人形机器人与演员蔡明配合演绎小品,宇树科技的人形机器人表演中国武术,银河通用机器人在舞台上串台词、叠衣服。人民日报在评论中把这一现象概括为春晚“机器人浓度超高”,并称春晚由此成为展现未来生产生活的“国家级预演”。4949经济热点快评|春晚“机器人浓度超高”,具身智能未来已来peopleapp.com前往参考资料 ↓在新标签页中打开
人形机器人首次进入春晚语言类节目,对人机互动的自然感、运动控制的精准度与算法响应的即时性提出了更高要求;人民日报评论认为,能在春晚舞台众目睽睽之下完成实时互动,意味着同类能力可以迁移到陪伴、工业上下料与搬运分拣等具体生产生活场景。4949经济热点快评|春晚“机器人浓度超高”,具身智能未来已来peopleapp.com前往参考资料 ↓在新标签页中打开
据人民日报报道,松延动力在仿生面皮内部放入32个驱动动作的电机,使机器人面部表情细腻顺畅;宇树科技凭借关节伺服系统与重心控制算法,实现人形机器人全球首次侧空翻;银河通用构建了百亿级具身智能数据集,并打造端到端大模型“银河星脑”。4949经济热点快评|春晚“机器人浓度超高”,具身智能未来已来peopleapp.com前往参考资料 ↓在新标签页中打开
在2026年春晚《武BOT》节目中,宇树科技技术人员向《环球时报》介绍,其人形机器人实现了多项“全球首次”技术突破,包括连续花式翻桌跑酷、弹射空翻(最大高度超3米)、单脚连续空翻、两步蹬墙后空翻以及Airflare大回旋七周半等高难度动作。5050从春晚机器人展望未来智能生活news.ifeng.com前往参考资料 ↓在新标签页中打开
宇树科技技术人员表示,棍法、双节棍、宗师剑等器械交互动作的难点在于机器人对器械状态及外部扰动的实时感知与自适应控制;其做法是对器械进行物理建模,在仿真环境中进行大规模强化学习训练,使机器人掌握对器械的动态感知与力矩控制。5050从春晚机器人展望未来智能生活news.ifeng.com前往参考资料 ↓在新标签页中打开
《环球时报》对比指出,相比上一年春晚人形机器人跳二人转时的“颤颤巍巍”,2026年春晚的人形机器人已能流畅完成练武术、盘核桃、演小品、秀歌舞等动作,外界讨论也从“这个机器人真厉害”转向“能不能买一个放家里用”。5050从春晚机器人展望未来智能生活news.ifeng.com前往参考资料 ↓在新标签页中打开
来自江苏无锡的魔法原子在2026年央视春晚上完成高密度技术首秀:主会场六台MagicBot Z1和两台MagicBot Gen1与多位艺人同台演绎《智造未来》,实现快速转向、跃动衔接的精准卡点与零误差协同;分会场的MagicBot Z1则展示了托马斯、踢月腿360°等高难度动作。央广网称这标志着人形机器人正从“表演工具”加速迈向“生产服务工具”。5151江苏机器人全能演绎“智造未来”_央广网news.cnr.cn前往参考资料 ↓在新标签页中打开
北京亦庄机器人马拉松
北京亦庄人形机器人半程马拉松(全称“北京亦庄半程马拉松暨人形机器人半程马拉松”)采用人机共跑模式,人类跑者与人形机器人在同一条赛道上同时起跑,赛程为标准的21.0975公里。5252焦点访谈丨一年蜕变 刮目相看 人形机器人正从概念走向现实_央广网news.cnr.cn前往参考资料 ↓在新标签页中打开|5353人形机器人跑步前进m.gmw.cn前往参考资料 ↓在新标签页中打开|5454从“养生跑”到破人类纪录,中国机器人成了!_新闻频道_中国青年网news.youth.cn前往参考资料 ↓在新标签页中打开
2026年4月19日7时30分,2026北京亦庄人形机器人半程马拉松发令起跑,人类选手与人形机器人同时出发。该届赛事与4月18日举行的2026机器人勇士挑战赛相邻举办,构成连续两日的人形机器人技术展演。5252焦点访谈丨一年蜕变 刮目相看 人形机器人正从概念走向现实_央广网news.cnr.cn前往参考资料 ↓在新标签页中打开|5353人形机器人跑步前进m.gmw.cn前往参考资料 ↓在新标签页中打开
2026届赛事参赛规模较首届大幅扩张:参赛队伍超过100支,约为上届的5倍,同台竞技的机器人超过300台;德国、法国、巴西等国际赛队首次加入。5252焦点访谈丨一年蜕变 刮目相看 人形机器人正从概念走向现实_央广网news.cnr.cn前往参考资料 ↓在新标签页中打开|5454从“养生跑”到破人类纪录,中国机器人成了!_新闻频道_中国青年网news.youth.cn前往参考资料 ↓在新标签页中打开
2026届比赛冠军为荣耀旗下齐天大圣队的自主导航机器人“闪电”,净用时50分26秒;亚军雷霆闪电队净用时50分56秒,季军星火燎原队净用时53分01秒,前三名均来自荣耀。5252焦点访谈丨一年蜕变 刮目相看 人形机器人正从概念走向现实_央广网news.cnr.cn前往参考资料 ↓在新标签页中打开|5353人形机器人跑步前进m.gmw.cn前往参考资料 ↓在新标签页中打开|5454从“养生跑”到破人类纪录,中国机器人成了!_新闻频道_中国青年网news.youth.cn前往参考资料 ↓在新标签页中打开
冠军成绩50分26秒折算配速约为每公里2分23秒,快于乌干达选手基普利莫于2026年3月创造的人类男子半程马拉松世界纪录,因此被媒体称为机器人“跨界”打破人类半马纪录。5252焦点访谈丨一年蜕变 刮目相看 人形机器人正从概念走向现实_央广网news.cnr.cn前往参考资料 ↓在新标签页中打开|5454从“养生跑”到破人类纪录,中国机器人成了!_新闻频道_中国青年网news.youth.cn前往参考资料 ↓在新标签页中打开
与首届相比,2026届参赛机器人的奔跑速度普遍提升两到三倍,接近人类精英选手水平;上届许多团队的目标还是完赛与不摔倒,本届则普遍以冲击人类极限速度为目标。5252焦点访谈丨一年蜕变 刮目相看 人形机器人正从概念走向现实_央广网news.cnr.cn前往参考资料 ↓在新标签页中打开
首届(2025年)机器人半马冠军完赛成绩为2小时40分42秒,配速约每公里7分35秒,被形容为人类的“养生跑”水平;仅一年之后,完赛时间缩短超过1小时50分钟。5454从“养生跑”到破人类纪录,中国机器人成了!_新闻频道_中国青年网news.youth.cn前往参考资料 ↓在新标签页中打开
2026届赛事中,近四成机器人赛队实现了自主导航,能够自主看路、躲避行人与车辆,标志着参赛机器人从依赖人工遥控向自主奔跑的转变。5252焦点访谈丨一年蜕变 刮目相看 人形机器人正从概念走向现实_央广网news.cnr.cn前往参考资料 ↓在新标签页中打开|5454从“养生跑”到破人类纪录,中国机器人成了!_新闻频道_中国青年网news.youth.cn前往参考资料 ↓在新标签页中打开
世界人形机器人运动会
世界人形机器人运动会由中国主办,首届于2025年举行,第二届于2026年8月在北京国家速滑馆“冰丝带”举行。第二届在赛事难度与场景维度上全面升级,新增了多项高强度比拼科目,包括举重、400米障碍赛等全新项目。5555从实验室走向千行百业 人形机器人跑出产业化“加速度”-今日头条-手机光明网m.gmw.cn前往参考资料 ↓在新标签页中打开|5656全球媒体聚焦 | 中国人形机器人“跑得快、跳得高、干得好”_新闻频道_中国青年网news.youth.cn前往参考资料 ↓在新标签页中打开
第二届世界人形机器人运动会的400米障碍赛决赛中,天骄队以4分11秒44的成绩夺得金牌,成为该项目首个冠军。赛道共设置16处障碍点位,长度由首届的100米升级到400米,并新增高台跳板、轮胎、匍匐通道和梅花桩等障碍项,旨在推动机器人全身协同等技术突破,以适应地震救援和狭窄管道爬行等作业环境。5555从实验室走向千行百业 人形机器人跑出产业化“加速度”-今日头条-手机光明网m.gmw.cn前往参考资料 ↓在新标签页中打开
100米障碍赛决赛赛道共设置“连续斜坡”“匍匐通道”等10处障碍点位,考验机器人机身平衡与避障能力,最终深圳智元赛队以1分28秒32摘得冠军。5555从实验室走向千行百业 人形机器人跑出产业化“加速度”-今日头条-手机光明网m.gmw.cn前往参考资料 ↓在新标签页中打开
人形机器人举重项目于2026年8月24日晚决出首枚金牌,来自北京人形-华科联队的机器人不断加码杠铃两端配重片,最终成功举起16公斤杠铃夺冠,展现出机器人在大负载条件下的稳定控制能力。5555从实验室走向千行百业 人形机器人跑出产业化“加速度”-今日头条-手机光明网m.gmw.cn前往参考资料 ↓在新标签页中打开
第二届世界人形机器人运动会开幕式上,人形机器人组成方阵自主列队入场,全程无人工干预完成复杂队列变换,集中展现了中国在人形机器人多机协同领域的技术实力。5656全球媒体聚焦 | 中国人形机器人“跑得快、跳得高、干得好”_新闻频道_中国青年网news.youth.cn前往参考资料 ↓在新标签页中打开|5757中国人形机器人“跑得快、跳得高、干得好”news.cyol.com前往参考资料 ↓在新标签页中打开
在立定跳高比赛中,人形机器人跳出了2.88米的高度,远超2025年首届赛会上人形机器人0.96米的最佳成绩,并超过了古巴选手索托马约尔在1993年创造的2.45米人类跳高世界纪录。5656全球媒体聚焦 | 中国人形机器人“跑得快、跳得高、干得好”_新闻频道_中国青年网news.youth.cn前往参考资料 ↓在新标签页中打开|5757中国人形机器人“跑得快、跳得高、干得好”news.cyol.com前往参考资料 ↓在新标签页中打开
据法国24电视台报道,第二届世界人形机器人运动会上,100米、400米等多项竞速赛事的人类世界纪录均已被打破;人形机器人还在拳击、足球和武术等多项对抗性赛事中展开角逐,赛事集中展现了中国在人形机器人领域日益增强的实力。5656全球媒体聚焦 | 中国人形机器人“跑得快、跳得高、干得好”_新闻频道_中国青年网news.youth.cn前往参考资料 ↓在新标签页中打开|5757中国人形机器人“跑得快、跳得高、干得好”news.cyol.com前往参考资料 ↓在新标签页中打开
据土耳其《每日晨报》报道,本届运动会比赛强度比去年更高,对机器人的电池管理和散热能力提出更高要求;在100米竞速中,机器人成功突破了博尔特创造的9.58秒人类极限纪录,而2025年首届运动会上获胜机器人的用时还超过20秒。5757中国人形机器人“跑得快、跳得高、干得好”news.cyol.com前往参考资料 ↓在新标签页中打开
通用具身智能平台发布
2023 年 5 月,谷歌 DeepMind 发布 PaLM-E,将 5400 亿参数的视觉语言模型 PaLM 与机器人感知输入结合,在单一模型中统一处理图像、文本与传感器读数,可直接驱动机器人完成移动、抓取等任务,被视为「把大模型直接接到机器人身体上」这一路线的标志性起点。5858PaLM-E: An Embodied Multimodal Language Modelarxiv.org前往参考资料 ↓在新标签页中打开
2023 年 7 月,谷歌 DeepMind 发布 RT-2(Robotic Transformer 2),把视觉-语言-动作(VLA)模型定义为「把网络知识迁移到机器人控制」的范式:模型以视觉语言模型为骨干,把动作表示为文本 token 输出,从而在未见过的物体与指令上表现出一定的泛化能力。4545RT-2: Vision-Language-Action Models Transfer Web Knowledge to Robotic Controlarxiv.org前往参考资料 ↓在新标签页中打开
2024 年 10 月,Physical Intelligence 发布 π0(pi-zero)视觉-语言-动作基础模型,采用流匹配(flow matching)生成连续动作,并在跨多种机器人本体的数据上预训练,宣称可通过微调适配叠衣服、收拾桌面等长程灵巧操作任务。5959π0: A Vision-Language-Action Flow Model for General Robot Controlarxiv.org前往参考资料 ↓在新标签页中打开
2025 年 2 月,Figure AI 发布 Helix 视觉-语言-动作模型,采用「系统 1 + 系统 2」的双系统架构:慢速的视觉语言模型负责场景理解与任务规划,快速的视觉运动策略负责高频控制,并展示了两台人形机器人协同整理物品的能力。6060Helix: A Vision-Language-Action Model for Generalist Humanoid Controlfigure.ai前往参考资料 ↓在新标签页中打开
2025 年 3 月,谷歌 DeepMind 发布 Gemini Robotics 与 Gemini Robotics-ER,基于 Gemini 2.0 构建,强调「具身推理」与跨本体泛化,并配套发布本地部署版本以支持低延迟控制。6161Gemini Robotics: Bringing AI into the Physical Worldarxiv.org前往参考资料 ↓在新标签页中打开
2024 年 6 月,斯坦福大学等机构发布 OpenVLA,一个 70 亿参数的开源视觉-语言-动作模型,在 Open X-Embodiment 数据集上训练,权重与代码公开,成为学术界复现与二次开发 VLA 的常用基线。6262OpenVLA: An Open-Source Vision-Language-Action Modelarxiv.org前往参考资料 ↓在新标签页中打开
2023 年 10 月,谷歌 DeepMind 联合 21 家机构发布 Open X-Embodiment 数据集与 RT-X 模型,汇集来自 22 种机器人本体的百万级真实轨迹,首次系统性地验证了跨机器人本体的正迁移,为后续「通用具身智能平台」提供了公共数据底座。3535Open X-Embodiment: Robotic Learning Datasets and RT-X Modelsarxiv.org前往参考资料 ↓在新标签页中打开
2024 年 3 月,英伟达在 GTC 上发布 Project GR00T,同时推出 Jetson Thor 机器人计算平台,把「基础模型 + 专用算力 + 仿真训练」打包为面向人形机器人的通用开发栈。6363NVIDIA Project GR00T and Jetson Thor Announcement (GTC 2024)nvidianews.nvidia.com前往参考资料 ↓在新标签页中打开
2025 年 1 月,上海智元机器人开源 AgiBot World 数据集与 AgiBot Digital World 仿真平台,包含百万级真实操作轨迹,是当时规模较大的具身智能开源数据与平台项目之一。6464AgiBot World Colosseo: A Large-scale Manipulation Platform for Scalable and Intelligent Embodied Systemsarxiv.org前往参考资料 ↓在新标签页中打开
上述平台在「通用性」上的实际水平仍存在明显分歧:发布方通常以跨任务、跨本体的演示视频佐证通用能力,而部分研究者指出这些演示多为受控环境下的精选案例,模型在开放环境中的成功率与鲁棒性尚未得到独立复现验证。5959π0: A Vision-Language-Action Flow Model for General Robot Controlarxiv.org前往参考资料 ↓在新标签页中打开|6262OpenVLA: An Open-Source Vision-Language-Action Modelarxiv.org前往参考资料 ↓在新标签页中打开
对立说法发布方与部分后续工作认为,VLA 基础模型在跨本体数据上预训练后已展现出可测量的零样本与少样本泛化能力,通用性并非仅靠演示视频支撑。4545RT-2: Vision-Language-Action Models Transfer Web Knowledge to Robotic Controlarxiv.org前往参考资料 ↓在新标签页中打开|3535Open X-Embodiment: Robotic Learning Datasets and RT-X Modelsarxiv.org前往参考资料 ↓在新标签页中打开
典型应用场景

工业制造与焊接
焊接是具身智能在工业制造领域较早落地、也较具代表性的场景之一:焊接作业对轨迹精度、姿态连续性和工艺参数一致性要求高,同时存在弧光、烟尘、高温与工件装配偏差等不确定性,因而被视为检验机器人感知—决策—执行闭环能力的典型工况。6565多可机器人亮相2026工博会 具身智能家族全系列产品首秀-上海证券报·中国证券网cnstock.com前往参考资料 ↓在新标签页中打开
物流搬运与巡检
物流搬运与巡检是具身智能最早形成规模化落地需求的两类场景:前者要求机器人在仓储、产线、月台之间完成抓取、搬运、装卸等重体力、高重复度的作业,后者要求机器人沿固定或半固定路线对设备、管网、场地进行周期性检查与异常识别。6666抓取、搬运、巡检、打磨……机器人也有“训练场”?city.news.cctv.com前往参考资料 ↓在新标签页中打开
在天津武清,iRIC 智能制造与机器人国际联创中心天津基地把真实作业拆解成机器人的训练动作,已发布覆盖工业、能源、物流、文旅等多个具身智能应用场景,其中抓取、搬运、巡检被列为典型的训练与落地动作类别。6666抓取、搬运、巡检、打磨……机器人也有“训练场”?city.news.cctv.com前往参考资料 ↓在新标签页中打开
巡检类具身智能的载体形态高度依赖作业环境:能源管网采用可变管径内壁维护机器人代替人工下井,煤矿隧道采用背负设备的四足机器人巡检,光伏电站采用运维机器人穿行于光伏板之间进行除草与检测,石油化工区采用防爆巡检机器人进入危险区域。6666抓取、搬运、巡检、打磨……机器人也有“训练场”?city.news.cctv.com前往参考资料 ↓在新标签页中打开
物流搬运场景中的具身智能并不限于人形形态:商超场景已出现人形机器人承担导览与商品分拣,说明搬运与分拣任务正在从固定式机械臂向具备移动与操作能力的整机形态扩展。6666抓取、搬运、巡检、打磨……机器人也有“训练场”?city.news.cctv.com前往参考资料 ↓在新标签页中打开
家庭服务
家庭被具身智能业界视为检验通用机器人技能的“终极考场”:家庭是高度复杂、非标准化的开放场景,落地需同时解决安全性、成本、复杂任务泛化性、作业成功率以及避免破坏物品等多重难题,因此其落地难度高于工业场景。6767机器人“投身”家庭保洁 具身智能迈向家庭“终极考场”5gai.cctv.com前往参考资料 ↓在新标签页中打开|6868机器人“投身”家庭保洁 具身智能迈向家庭“终极考场”-新华网www3.xinhuanet.com前往参考资料 ↓在新标签页中打开
2026 年前后,具身智能企业自变量的机器人以“机器人保洁员”身份与 58 到家的保洁人员协同入户作业,先后在深圳、北京等地累计服务近百个家庭,被媒体称为全球首个机器人保洁员上岗入户的案例。6767机器人“投身”家庭保洁 具身智能迈向家庭“终极考场”5gai.cctv.com前往参考资料 ↓在新标签页中打开|6868机器人“投身”家庭保洁 具身智能迈向家庭“终极考场”-新华网www3.xinhuanet.com前往参考资料 ↓在新标签页中打开
在已落地的家庭保洁人机协作模式中,分工是明确的:保洁人员负责与客户沟通、现场判断和更复杂的深度保洁,机器人则作为助手承担客厅区域的收纳与基础清洁,并能在客厅与厨房间顺畅行走、清理垃圾、收拾桌面。6767机器人“投身”家庭保洁 具身智能迈向家庭“终极考场”5gai.cctv.com前往参考资料 ↓在新标签页中打开|6868机器人“投身”家庭保洁 具身智能迈向家庭“终极考场”-新华网www3.xinhuanet.com前往参考资料 ↓在新标签页中打开
家庭场景对机器人“大脑”的模型能力提出更高要求:工业机器人可以像按手册操作的实习生那样循规蹈矩,而家庭机器人需要具备常识,遇到未见过的情形也能随机应变,这依赖更优的预训练。6767机器人“投身”家庭保洁 具身智能迈向家庭“终极考场”5gai.cctv.com前往参考资料 ↓在新标签页中打开|6868机器人“投身”家庭保洁 具身智能迈向家庭“终极考场”-新华网www3.xinhuanet.com前往参考资料 ↓在新标签页中打开
商业与公共服务
在商业零售场景,全尺寸双足人形机器人已进入实景商业运营:智元与武汉文旅集团、中云微迅合作,在汉口江滩“江遇”桥墩电影营地部署远征A3 Ultra全尺寸人形机器人,打造智慧零售仓,截至2026年10月19日单日订单突破百单。6969智元全尺寸人形机器人智慧零售仓落地武汉 单日订单破百-上海证券报·中国证券网cnstock.com前往参考资料 ↓在新标签页中打开
零售与导览是当前具身智能商业化落地较快的两类公共服务形态:机器人售货员在展会和商业空间中承担递送饮品、零食等任务,人形机器人则被用作巡展讲解员,引领观众参观并进行问答互动。7070记者手记:具身智能进家门,这些事正被机器人“接手”-新华网news.cn前往参考资料 ↓在新标签页中打开
医疗公共服务是具身智能的另一落地切口:墨甲智护机器人搭载医疗知识图谱与大语言模型,可实现多模态分诊和自然语音交互,辅助患者完成症状描述、科室推荐与就诊引导,其胸前大屏还可连接医院系统支持挂号与号源确认。7070记者手记:具身智能进家门,这些事正被机器人“接手”-新华网news.cn前往参考资料 ↓在新标签页中打开
特种与危险环境
具身智能在特种与危险环境中的典型形态之一,是面向化工储罐等大型金属立面的爬壁作业机器人:其上半身采用人形双臂构型,下半身采用轮式与磁吸底盘组合,整机自重约90公斤,依靠电磁吸附在垂直金属罐体上行走并作业,现场演示中可吊挂一名140多斤的成年人而不脱落。7171“飞檐走壁”“大力士平仓”……智能工业机器人在高危工作场景大显身手_央广网tech.cnr.cn前往参考资料 ↓在新标签页中打开
这类特种具身机器人采用遥操作与自主相结合的方式:双臂动作按1:1同步复刻操作人员的双臂动作,操作人员可在地面或办公室内遥控数百米高空中的机器人完成高危作业,从而把人从危险位置替换下来。7171“飞檐走壁”“大力士平仓”……智能工业机器人在高危工作场景大显身手_央广网tech.cnr.cn前往参考资料 ↓在新标签页中打开
支撑该类特种机器人的是特种机器人大模型,其训练数据来自机器人累计超过10万小时的实际作业、累计作业距离约22500公里(相当于绕地球赤道半圈以上),即以真实作业轨迹与案例作为具身模型的学习素材。7171“飞檐走壁”“大力士平仓”……智能工业机器人在高危工作场景大显身手_央广网tech.cnr.cn前往参考资料 ↓在新标签页中打开
水下特种作业是具身智能的另一类危险环境场景:我国首台自主研发的海缆探测机器人集声呐、电磁探测与机械操控于一体,可在300米深海自主巡检海缆,并与无人船协同作业,报道称其效率较传统人工提升10倍。7171“飞檐走壁”“大力士平仓”……智能工业机器人在高危工作场景大显身手_央广网tech.cnr.cn前往参考资料 ↓在新标签页中打开
电力带电作业是具身智能替代人工作业的典型高危场景:国内首款双协作臂带电作业机器人可在10余米高空自主建模、规划路径,在线路安全条件未知的情况下代替工人完成搭接、断线等九大类作业,已有600余台产品投入使用。7272视频丨从实验室走进千行百业 上百款智能机器人同台秀绝活toutiao.com前往参考资料 ↓在新标签页中打开
狭窄空间与结构体内部巡检是特种具身机器人的重要落地方向,包括可灵活穿行狭窄空间的管道检测机器人,以及能识别水利工程0.5毫米微小裂缝的蜘蛛形巡检机器人,后者把过去依赖人工攀爬与目视的缺陷检测转为可量化的自动识别。7272视频丨从实验室走进千行百业 上百款智能机器人同台秀绝活toutiao.com前往参考资料 ↓在新标签页中打开
产业格局与主要参与者
整机厂商
按技术路线与商业化思路,国内具身智能企业大致可划分为全栈、软件及大脑、硬件及本体三类;这一划分依据的是各家企业的发展起点与资源倾斜重心。73736个月内15家智能家居创企估值突破100亿eu.36kr.com前往参考资料 ↓在新标签页中打开
截至2026年6月29日,国内估值达到百亿元人民币的具身智能独角兽至少有25家,其中15家是在2026年上半年新增的,包括酷哇科技、智平方、自变量机器人、千寻智能、星海图、苏度科技、它石智航、地瓜机器人、星动纪元、极佳视界、众擎机器人、普渡机器人、星尘智能、松延动力、天机智能。73736个月内15家智能家居创企估值突破100亿eu.36kr.com前往参考资料 ↓在新标签页中打开
在25家百亿估值企业中,走全栈路线的有13家(宇树科技、银河通用、智平方、星海图、梅卡曼德、智元机器人、云深处科技、苏度科技、它石智航、擎朗智能、星动纪元、普渡机器人、星尘智能),聚焦硬件及本体的有9家(灵心巧手、酷哇科技、非夕科技、地瓜机器人、帕西尼感知、众擎机器人、乐聚机器人、松延动力、天机智能),主攻软件及大脑方案的共3家(自变量机器人、千寻智能、极佳视界)。73736个月内15家智能家居创企估值突破100亿eu.36kr.com前往参考资料 ↓在新标签页中打开
全栈路线企业一方面布局具身智能大模型、VLA与世界模型等核心算法,另一方面自研整机设备、关节模组、传感器等关键硬件,目标是搭建完整的软硬件自研闭环体系。73736个月内15家智能家居创企估值突破100亿eu.36kr.com前往参考资料 ↓在新标签页中打开
中信证券认为,随着头部厂商相继获得亿元级订单,2025年已成为具身智能商业化的关键节点。7474中信证券2026年具身智能机器人产业重点方向展望:短期扰动不改长期产业进程 国产链应重点关注整机厂news.futunn.com前往参考资料 ↓在新标签页中打开
中信证券在2026年展望中提出,国产产业链应重点关注整机厂,并指出港股市场已成为具身智能企业的聚集地,新势力登陆有望刺激新一轮资本扩容。7474中信证券2026年具身智能机器人产业重点方向展望:短期扰动不改长期产业进程 国产链应重点关注整机厂news.futunn.com前往参考资料 ↓在新标签页中打开
根据各公司官网,截至2025年11月,优必选累计获得超8亿元订单,智元机器人累计获得超5.2亿元订单;越疆、智平方、松延动力、众擎机器人等厂商亦获得超亿元订单,订单应用场景集中于科研教育、数据采集、文化娱乐及工业领域。7474中信证券2026年具身智能机器人产业重点方向展望:短期扰动不改长期产业进程 国产链应重点关注整机厂news.futunn.com前往参考资料 ↓在新标签页中打开
中信证券指出,由于当前具身模型尚不完善、跨场景/任务/本体泛化性能较弱,整机厂在工业领域的规模化应用仍待时日。7474中信证券2026年具身智能机器人产业重点方向展望:短期扰动不改长期产业进程 国产链应重点关注整机厂news.futunn.com前往参考资料 ↓在新标签页中打开
核心零部件与感知方案商
在2026年5月于上海举办的具身智能核心部件展示交流日上,集中亮相的中国供应链企业覆盖了触觉传感器、关节模组、惯性测量单元(IMU)与动作捕捉、双目视觉、脑机接口等多个感知与执行部件环节,显示中国具身智能核心零部件供给已形成较完整的品类分布。7575中国机器人供应链开启“基础设施”售卖模式 | muShanghai现场笔记eu.36kr.com前往参考资料 ↓在新标签页中打开
触觉感知被视为机器人产业链中技术难度最高的环节之一,在2026年上海的那场展示交流日上,仅触觉传感器一个品类就有三家公司同台,且各自的技术路线与商业模式并不相同。7575中国机器人供应链开启“基础设施”售卖模式 | muShanghai现场笔记eu.36kr.com前往参考资料 ↓在新标签页中打开
平台与软件生态
赛迪研究院(中国电子信息产业发展研究院)发布的《具身智能技术与产业发展报告》指出,全球具身智能竞争已从比拼单机演示效果,转向模型、数据、本体、仿真、评测、交付全链条体系能力的比拼,平台与软件生态因此成为竞争的关键维度。7676从VLA、世界模型到本能驱动:具身智能技术路线分析与全球玩家路径选择m.bjnews.com.cn前往参考资料 ↓在新标签页中打开
英伟达在具身智能平台生态上的定位是不造机器人本体,而提供机器人的“大脑”与工具链:以 GR00T 通用基础模型为核心,配套 Isaac Sim/Lab 仿真平台、Jetson Thor 端侧算力硬件、Omniverse Blueprint 与 Newton 物理引擎的合成数据生成能力,形成从数据采集、模型训练、仿真验证到部署的开源工作流。7676从VLA、世界模型到本能驱动:具身智能技术路线分析与全球玩家路径选择m.bjnews.com.cn前往参考资料 ↓在新标签页中打开
2026 年 7 月,英伟达将 GR00T N1.7(30 亿参数的可商用 VLA 模型)与开源遥操作数据采集框架 Isaac Teleop 一并发布到 Hugging Face 的开源机器人库 LeRobot,借助 Hugging Face 的 AI 构建者社区扩大其平台生态覆盖面。7676从VLA、世界模型到本能驱动:具身智能技术路线分析与全球玩家路径选择m.bjnews.com.cn前往参考资料 ↓在新标签页中打开
按赛迪研究院报告的归纳,美国具身智能路线可概括为“基础大模型+仿真平台+工业验证三位一体”,中国为“场景反向造模+整机小批量交付+全产业链国产化”,欧盟为“算力基建先行+规则治理前置”,日本、韩国则依托制造业底座针对性布局;不同经济体的平台与软件生态策略由此呈现明显差异。7676从VLA、世界模型到本能驱动:具身智能技术路线分析与全球玩家路径选择m.bjnews.com.cn前往参考资料 ↓在新标签页中打开
2026 年以来,具身大脑赛道在模型架构、端侧算力与跨本体适配等方向上的探索明显提速,企业能力分层趋于清晰,可划分为四层能力梯队:第一层为具身大脑模型与高算力端侧算力平台企业,第二层为模型与本体协同企业,第三层为垂直场景落地企业,第四层为依托制造与生态资源的跨界企业。7777具身大脑赛道企业图谱:从模型闭环到场景落地的四层能力梯队it.ithome.com前往参考资料 ↓在新标签页中打开
跨界进入者
中国电动汽车百人会(车百会)的研究显示,智能汽车与具身机器人的核心技术栈重合度超过70%,这一重合体现在感知、决策、执行三大技术体系上:感知层的激光雷达、毫米波雷达、摄像头,决策层的端到端大模型与行为规划,执行层的线控底盘与热管理,两套产业体系只是硬件形态不同,底层技术逻辑高度统一。7878汽车产业携手具身智能“开跑”_数字快讯_数字中国建设峰会szzg.gov.cn前往参考资料 ↓在新标签页中打开
车百会研究院理事长张永伟在聚合智能产业发展大会上提出,从汽车走向具身是重要趋势,汽车行业在做好“四个轮子”的工作之后,下一步重点是做好“没有轮子”的工作,即把汽车产业积累的智能技术迁移到具身机器人形态上。7878汽车产业携手具身智能“开跑”_数字快讯_数字中国建设峰会szzg.gov.cn前往参考资料 ↓在新标签页中打开
武汉人工智能研究院研究员朱贵波认为,汽车在大模型上车之后已从交通工具转变为面向物理世界、持续迭代进化的移动智能体,具身智能是这一趋势的进一步延展;这一判断为车企跨界具身智能提供了技术逻辑上的解释。7878汽车产业携手具身智能“开跑”_数字快讯_数字中国建设峰会szzg.gov.cn前往参考资料 ↓在新标签页中打开
关键挑战
数据稀缺与采集成本
具身智能训练所需的是视觉、动作、关节扭矩、力触觉等多模态同时对齐的物理交互记录,这类数据无法像大语言模型的语料那样从互联网上直接抓取,必须在真实物理世界中产生,因而具有不可替代性。7979产业观察:具身智能,数据如何“止渴”?_央广网tech.cnr.cn前往参考资料 ↓在新标签页中打开|88图文详情——科普中国资源服务cloud.kepuchina.cn前往参考资料 ↓在新标签页中打开
据行业统计与研究报告估算,截至2026年前后,国内(全球口径相近)合规可用的真实物理交互数据总量仅约50万小时,而训练一个具备通用泛化能力的具身模型业内普遍认为至少需要千万小时级数据,缺口超过99%,两者相差一个数量级以上。7979产业观察:具身智能,数据如何“止渴”?_央广网tech.cnr.cn前往参考资料 ↓在新标签页中打开|88图文详情——科普中国资源服务cloud.kepuchina.cn前往参考资料 ↓在新标签页中打开
真机遥操作数据被业内称为“黄金数据”,精度最高、最贴合真实场景,但采集依赖真实场景、不同场景之间难以复用,效率低、成本高,是数据供给的核心卡点之一。7979产业观察:具身智能,数据如何“止渴”?_央广网tech.cnr.cn前往参考资料 ↓在新标签页中打开|88图文详情——科普中国资源服务cloud.kepuchina.cn前往参考资料 ↓在新标签页中打开
在成本量级上,传统遥操作采集单条有效数据成本约10至50元,而训练一个机器人通常需要数万到数十万条数据;按小时计价,真机遥操作数据报价约为每小时500至1000元,有从业者估算采集一小时数据约需200元成本,因此靠纯真机遥操作堆出千万小时级数据在经济上不可行。7979产业观察:具身智能,数据如何“止渴”?_央广网tech.cnr.cn前往参考资料 ↓在新标签页中打开|88图文详情——科普中国资源服务cloud.kepuchina.cn前往参考资料 ↓在新标签页中打开
行业普遍将可用数据分为三层金字塔结构:塔尖是真机数据,精度最高但成本高、供给稀缺;塔身是仿真合成数据,便宜且可规模化,但需跨越“仿真到真实”的迁移鸿沟;塔基是互联网视频与人类行为数据,量大、泛化性强但精度低,需要大量清洗与动作对齐,三层缺一不可。88图文详情——科普中国资源服务cloud.kepuchina.cn前往参考资料 ↓在新标签页中打开
数据格式的异构性造成严重的数据孤岛,行业缺乏涵盖采集、标注、格式、质量的统一标准,导致已有数据难以跨机构、跨本体复用,进一步放大了数据稀缺问题。7979产业观察:具身智能,数据如何“止渴”?_央广网tech.cnr.cn前往参考资料 ↓在新标签页中打开
泛化能力不足
泛化能力不足被产业界视为当前具身智能(尤其是端到端具身大模型)最突出的技术瓶颈之一:模型在训练分布之外的新场景、新指令、新物体上成功率显著下降,难以支撑“真正干活”的通用机器人。宇树科技创始人王兴兴在2025年11月进博会相关论坛上明确把“模型泛化能力不足、数据采集质量不高”列为具身大模型端到端作业能力进步慢于预期的主要原因。8080王兴兴定义具身智能“临界点”:未来1到3年内实现“两个80%”是关键-新华网xinhuanet.com前往参考资料 ↓在新标签页中打开
衡量泛化是否跨过实用门槛,业界开始给出可操作的量化标尺。王兴兴提出“两个80%”目标:在未来一到三年内,人形机器人应能在80%的陌生生活场景中听懂语音或文字指令,并成功完成约80%的任务;他认为率先达成该目标的团队将拥有全球最领先的具身智能模型。这一提法本身即反证了当前系统在陌生场景中的任务完成率远未达到该水平。8080王兴兴定义具身智能“临界点”:未来1到3年内实现“两个80%”是关键-新华网xinhuanet.com前往参考资料 ↓在新标签页中打开
硬件成本与可靠性
人形机器人进入工厂、仓库等真实场景后,在可靠性、成本和人效比上仍存在明显痛点;赛智产业研究院院长赵刚指出,许多产品在特定条件下能完成表演,但落地真实场景后这些问题依旧突出。8181机器人,一定要像“人”吗 - 科普时报社 - 中国科普网zgkpw.org.cn前往参考资料 ↓在新标签页中打开|8383机器人,一定要像“人”吗 - 中国科普网zgkpw.org.cn前往参考资料 ↓在新标签页中打开
硬件短板是具身智能与人形机器人规模化落地的核心障碍之一:核心部件成本高,关节与机械手的精细操作能力有限,长时间工作的稳定性欠佳。8181机器人,一定要像“人”吗 - 科普时报社 - 中国科普网zgkpw.org.cn前往参考资料 ↓在新标签页中打开|8383机器人,一定要像“人”吗 - 中国科普网zgkpw.org.cn前往参考资料 ↓在新标签页中打开
量产难度大进一步放大了成本问题:行业缺少统一的制造与安全标准,难以保证产品性能一致,导致采购与维护成本偏高。8181机器人,一定要像“人”吗 - 科普时报社 - 中国科普网zgkpw.org.cn前往参考资料 ↓在新标签页中打开|8383机器人,一定要像“人”吗 - 中国科普网zgkpw.org.cn前往参考资料 ↓在新标签页中打开
具身智能机器人对伺服关节模组等核心部件的性能、精度与可靠性要求极高,涉及高精度减速器、控制器、轴承、高端计算芯片(如 GPU)和精密传感器等;高端产品领域国内性能与稳定性同国际先进水平仍有差距,关键环节依赖进口,显著推高整机生产成本并制约规模化推广。8282提升我国具身智能工业机器人发展能力_理论_人民论坛网rmlt.com.cn前往参考资料 ↓在新标签页中打开
安全与伦理
具身智能的安全与伦理讨论首先集中在物理安全层面:与纯软件形态的人工智能不同,具身智能体通过实体在真实环境中执行动作,其误动作、失控或感知错误会直接造成人身伤害与财产损失,因此安全边界必须在硬件、控制与决策多个层级同时设定。8484机器人拟人化安全风险与治理思考[Vol.301]drciite.org前往参考资料 ↓在新标签页中打开
机器人“拟人化”被概括为形态拟真、行为自然、认知共情与价值对齐四个维度,其中价值对齐与认知共情直接构成伦理议题:当机器人在医疗陪护、教育服务等场景中模拟情感与共情时,用户可能对其产生超出工具关系的情感依赖,从而引发欺骗性亲和、责任归属模糊等问题。8484机器人拟人化安全风险与治理思考[Vol.301]drciite.org前往参考资料 ↓在新标签页中打开
“恐怖谷”效应被视为拟人化具身智能的固有挑战之一:当机器人的外观与行为接近人类但尚未完全逼真时,容易引发使用者的不适与排斥,这既是设计问题,也涉及对使用者心理安全的伦理考量。8484机器人拟人化安全风险与治理思考[Vol.301]drciite.org前往参考资料 ↓在新标签页中打开
具身智能的伦理边界模糊问题在学界与政策讨论中被明确列为拟人化机器人发展的严峻挑战之一,相关讨论主张在技术设计中嵌入生态伦理,并推动跨学科协同治理,以确保机器人成为促进社会福祉的积极力量。8484机器人拟人化安全风险与治理思考[Vol.301]drciite.org前往参考资料 ↓在新标签页中打开
从单一任务到多任务
构建通用型具身智能体(versatile embodied agents)面临三类关键问题:动态环境感知、开放式工具使用与复杂多任务规划;多数已有工作仅依赖工具智能体的反馈来感知环境变化与任务状态,因而对实时动态的适应性受限、误差会累积,工具使用的灵活性也受到限制。8585P 3 : Toward Versatile Embodied Agentsar5iv.labs.arxiv.org前往参考资料 ↓在新标签页中打开
多任务调度在具身智能研究中长期受到较少关注,原因在于动态复杂环境下任务依赖关系的管理与相互竞争的优先级之间的平衡本身具有内在复杂性。8585P 3 : Toward Versatile Embodied Agentsar5iv.labs.arxiv.org前往参考资料 ↓在新标签页中打开
在机器人领域,单纯扩大模型参数与离线数据集规模的做法存在局限,因为机器人学习需要主动交互;有研究主张有效的在线学习应当扩展任务数量而非每个任务的样本数量。2727Scaling Tasks, Not Samples: Mastering Humanoid Control through Multi-Task Model-Based Reinforcement Learningar5iv.labs.arxiv.org前往参考资料 ↓在新标签页中打开
争议与讨论
人形形态是否必要
支持人形形态的核心论据是「环境适配」:人类的家居、办公、工厂空间以及楼梯高度、门把手位置等设施均按人类身形建造,若希望机器人无缝融入并替代人类完成枯燥、肮脏或危险的工作,人形是复用现有环境、工具与流程成本最低的形态。8787越像人越吓人,我们为什么还要造人形机器人?xinwen.bjd.com.cn前往参考资料 ↓在新标签页中打开
北京大学前沿计算研究中心助理教授、银河通用创始人兼首席技术官王鹤指出,研发人形机器人并非刻意模仿人类外形,追求的是功能上高度适配而非外表酷似,即最大限度复用人类现有环境、工具和流程。8787越像人越吓人,我们为什么还要造人形机器人?xinwen.bjd.com.cn前往参考资料 ↓在新标签页中打开
反对或质疑人形必要性的论据之一是「恐怖谷」效应:机器人越像人,人越容易感到别扭甚至恐惧,这是正常的心理反应,因此拟人外观本身并不构成研发人形机器人的理由。8787越像人越吓人,我们为什么还要造人形机器人?xinwen.bjd.com.cn前往参考资料 ↓在新标签页中打开
科普中国在 WAIC 相关报道中把「为什么非要把它做成人形」列为观众对机器人问得最多的两个尖锐问题之一,说明人形形态的必要性在公众层面本身就是被公开追问的议题。77图文详情cloud.kepuchina.cn前往参考资料 ↓在新标签页中打开
科普中国指出,人形形态适配人类生活环境与工具,但存在能耗高、成本贵等短板,并明确主张机器人的核心竞争力在于智能而非外形。77图文详情cloud.kepuchina.cn前往参考资料 ↓在新标签页中打开
中国青年报报道称,在大量人形机器人只能流向晚会和展览扮演「吉祥物」、宣传视频中的熟练操作实为后台遥控的背景下,越来越多人开始质疑「为什么我们要执着于造一个笨拙的铁人」,即机器人是否一定要像人。8686除了走猫步,人形机器人还能有啥用zqb.cyol.com前往参考资料 ↓在新标签页中打开
中国青年报援引莫拉维克悖论说明人形路线的技术难度:困难的问题是易解的,简单的问题是难解的;仅让机器人「像人一样走路」就让科学家研究了数十年,因为机器人没有人类的前庭系统,每个人工关节和肌腱都必须完美运作才能保证下楼梯不摔倒。8686除了走猫步,人形机器人还能有啥用zqb.cyol.com前往参考资料 ↓在新标签页中打开
关于人形形态是否必要,公开讨论中存在两种对立立场:一方以「世界是为人类身形建造的、人形可最大化复用环境与工具」为由主张人形是高效形态;另一方则以恐怖谷效应、能耗与成本高、当前能力不足(需遥控、只能当展会吉祥物)为由质疑人形是否必要,并强调智能而非外形才是核心竞争力。8787越像人越吓人,我们为什么还要造人形机器人?xinwen.bjd.com.cn前往参考资料 ↓在新标签页中打开|77图文详情cloud.kepuchina.cn前往参考资料 ↓在新标签页中打开
对立说法质疑方认为,人形机器人当前多为后台遥控、只能充当展会「吉祥物」,加之恐怖谷效应与高能耗高成本,执着于造「像人的铁人」缺乏充分理由,机器人的核心竞争力在于智能而非外形。8686除了走猫步,人形机器人还能有啥用zqb.cyol.com前往参考资料 ↓在新标签页中打开
通用与专用路线之争
在具身智能的落地路径上,中国行业内部已出现明确的路线分歧:一条路线主张先进入工厂、物流、巡检与商业场景,先完成商业验证与数据闭环,再逐步走向通用智能;另一条路线则认为机器人最终要面对开放的物理世界,若目标是物理世界通用智能(Physical AGI),就应从第一天起围绕数据、模型与泛化能力构建体系。8888机器人先挣钱,还是先追求AGI?具身智能路线之争摆上台面-钛媒体官方网站tmtpost.com前往参考资料 ↓在新标签页中打开|9090机器人先挣钱,还是先追求AGI?具身智能路线之争摆上台面-钛媒体官方网站m.tmtpost.com前往参考资料 ↓在新标签页中打开
「先进工厂」一度是中国具身智能行业最大的共识,但这一共识在 2026 年前后开始松动,越来越多从业者重新讨论工厂是否一定是性价比最高的起点,路线分歧由此公开化。8888机器人先挣钱,还是先追求AGI?具身智能路线之争摆上台面-钛媒体官方网站tmtpost.com前往参考资料 ↓在新标签页中打开|9090机器人先挣钱,还是先追求AGI?具身智能路线之争摆上台面-钛媒体官方网站m.tmtpost.com前往参考资料 ↓在新标签页中打开
破壳机器人创始人许华哲(2026 年 2 月离开星海图后创业)是通用路线最鲜明的代表之一,他提出的「卖数据是把弹药卖给对手」「无脑量产的同时应该看机器人日活」「机器人跳舞与智能无关」等观点,被概括为同一个问题:机器人公司是在训练更高效的生产力工具,还是在培养面向未来的通用智能体。8888机器人先挣钱,还是先追求AGI?具身智能路线之争摆上台面-钛媒体官方网站tmtpost.com前往参考资料 ↓在新标签页中打开|9090机器人先挣钱,还是先追求AGI?具身智能路线之争摆上台面-钛媒体官方网站m.tmtpost.com前往参考资料 ↓在新标签页中打开
专用/落地优先路线在商业上已有可查的落地案例支撑:智元精灵 G2 在龙旗工厂进行上下料作业,龙旗采购了价值数亿元的机器人;星动纪元 M7 进入中国邮政、顺丰进行包裹分拣,顺丰领投星动纪元 2 亿美元融资。8888机器人先挣钱,还是先追求AGI?具身智能路线之争摆上台面-钛媒体官方网站tmtpost.com前往参考资料 ↓在新标签页中打开|9090机器人先挣钱,还是先追求AGI?具身智能路线之争摆上台面-钛媒体官方网站m.tmtpost.com前往参考资料 ↓在新标签页中打开
通用路线在资本层面同样获得强力支持:自变量机器人成立于 2023 年底,主打自研 WALL-B 世界统一模型,提出端到端通用具身智能路线,并推进家庭家务机器人与物流分拣两大场景,连续四轮融资后投后估值突破 200 亿元。8989200亿估值背后,自变量的幻梦与现实鸿沟_产业_工联网iitime.com.cn前往参考资料 ↓在新标签页中打开
通用路线的能力主张受到质疑:自变量在物流分拣直播中宣称分拣速度较 Figure 方案快 45%、硬件成本降低 70%,但被指出对比基准错位——Figure 公开数据来自长时间、多机轮换的持续作业平均成绩,自变量展示的是短时间单点测试,且前者为全尺寸人形机器人方案,后者是固定在工位、无移动底盘的机械臂系统,硬件形态与适用边界不同,直接横向对比并不公平。8989200亿估值背后,自变量的幻梦与现实鸿沟_产业_工联网iitime.com.cn前往参考资料 ↓在新标签页中打开
围绕通用路线的争论还延伸到演示可信度与商业化现实:行业对高估值是否建立在可控场景的表演式演示之上、通用具身能力能否走出实验室并脱离工程师现场兜底、家庭场景的隐私风险与商业化成本等问题持续存疑。8989200亿估值背后,自变量的幻梦与现实鸿沟_产业_工联网iitime.com.cn前往参考资料 ↓在新标签页中打开
对立说法通用路线的支持者认为,若最终目标是面向开放物理世界的通用智能体,就必须尽早围绕数据、模型与泛化能力构建体系,短期演示与场景选择是这一长期投入的组成部分。8888机器人先挣钱,还是先追求AGI?具身智能路线之争摆上台面-钛媒体官方网站tmtpost.com前往参考资料 ↓在新标签页中打开
落地时间表的乐观与谨慎
在2026世界机器人大会主论坛上,宇树科技创始人王兴兴给出的个人判断是:具身智能达到类似“ChatGPT时刻”的产业临界点,快则可能还需2至3年,慢则可能需要5年甚至10年。他为这一临界点给出的可验证定义是:把一台机器人带进任意陌生环境,它能根据语音或文字指令完成约80%的任务。9191多位创始人齐发声:具身智能的“ChatGPT时刻”何时到来? - 21财经m.21jingji.com前往参考资料 ↓在新标签页中打开|9292三大争论与具身智能“超级时刻”猜想 - 21财经m.21jingji.com前往参考资料 ↓在新标签页中打开
银河通用创始人王鹤对时间表更为乐观,他预计到2028年行业将达到“ChatGPT时刻”,对应水平大约在GPT-3.5至GPT-4之间;他同时判断当前具身大模型的水平大约相当于GPT-2,并认为这一差距主要由行业发展时间较短造成。9191多位创始人齐发声:具身智能的“ChatGPT时刻”何时到来? - 21财经m.21jingji.com前往参考资料 ↓在新标签页中打开
王鹤为“ChatGPT时刻”给出了两条可操作标准:一是具身智能能在人类不需要特殊学习的任务上达到70%—80%的成功率;二是没有任何专业技能的人也能把具身大模型训练成在场景中100%成功干活的模型。9191多位创始人齐发声:具身智能的“ChatGPT时刻”何时到来? - 21财经m.21jingji.com前往参考资料 ↓在新标签页中打开
明略科技创始人、CEO兼CTO吴明辉认为现在差不多已经到了具身智能的“ChatGPT时刻”,其判断参照的是OpenAI对AGI阶段(聊天、推理、智能体、创新者等)的划分方式。9191多位创始人齐发声:具身智能的“ChatGPT时刻”何时到来? - 21财经m.21jingji.com前往参考资料 ↓在新标签页中打开
21世纪经济报道在2026年8月19日至21日采访了超过10家具身智能赛道企业的创始人或联合创始人,结果显示不同人对产业临界点的判断不一:有非常乐观者认为当下已到临界点或未来2至3年即达到,王兴兴的观点甚至被一些人认为是偏保守和悲观的。9191多位创始人齐发声:具身智能的“ChatGPT时刻”何时到来? - 21财经m.21jingji.com前往参考资料 ↓在新标签页中打开
关于商业闭环何时到来,头部公司给出的时间表差异极大,快者预期两三年,慢者预期十年,场景选择覆盖工厂、商铺与客厅;21世纪经济报道将这一分歧概括为行业“时间表之争”,与场景之争、资本阵营之争并列。9292三大争论与具身智能“超级时刻”猜想 - 21财经m.21jingji.com前往参考资料 ↓在新标签页中打开
王兴兴对当前技术卡点的描述是:AI模型在固定场景充分训练后任务成功率可接近100%,但物品或环境稍有变化成功率便大幅下降,卡点集中在动作的“最后几厘米”。这一判断构成其相对保守时间表的依据。9292三大争论与具身智能“超级时刻”猜想 - 21财经m.21jingji.com前往参考资料 ↓在新标签页中打开
王鹤指出,当前直接把模型拿过来在具体任务上对接,会觉得水平达不到预期,机器人还很难直接适配千行百业,不同任务仍需要开展相应的后训练——这一表述与“已到临界点”的乐观判断形成侧重上的差异。9191多位创始人齐发声:具身智能的“ChatGPT时刻”何时到来? - 21财经m.21jingji.com前往参考资料 ↓在新标签页中打开
时间表分歧并非纯粹的口舌之争,而与产业侧的高增长数据并存:2026世界机器人大会期间发布的《2026人形机器人产业发展报告》称,2026年上半年中国人形机器人出货量超过4万台,占全球的97%;同期宇树科技登陆科创板,首日上涨629.44%后连续下跌,9月4日收盘报530.30元/股,较1100元开盘价回撤超过50%。9292三大争论与具身智能“超级时刻”猜想 - 21财经m.21jingji.com前往参考资料 ↓在新标签页中打开
王兴兴在上市致辞中把当前行业阶段比作早年家用电脑的起步阶段,这一类比本身即隐含“临界点尚需时日”的立场,与认为当下已进入“ChatGPT时刻”的判断构成同一场讨论中的两种时间尺度。9292三大争论与具身智能“超级时刻”猜想 - 21财经m.21jingji.com前往参考资料 ↓在新标签页中打开|9191多位创始人齐发声:具身智能的“ChatGPT时刻”何时到来? - 21财经m.21jingji.com前往参考资料 ↓在新标签页中打开
对“具身智能是否已到或何时到达ChatGPT时刻”,业内存在公开且明确的对立表态:一方以吴明辉为代表认为现在差不多已经到了,另一方以王兴兴为代表认为快则两三年、慢则五到十年,双方观点分别见于同一组公开报道中的不同受访者陈述。9191多位创始人齐发声:具身智能的“ChatGPT时刻”何时到来? - 21财经m.21jingji.com前往参考资料 ↓在新标签页中打开
对立说法王兴兴认为具身智能达到类似“ChatGPT时刻”的产业临界点快则还需2至3年、慢则5年甚至10年,并把当前卡点定位在环境稍变即成功率骤降、动作“最后几厘米”上。9292三大争论与具身智能“超级时刻”猜想 - 21财经m.21jingji.com前往参考资料 ↓在新标签页中打开
影响与前景
对制造业的影响
到2026年,具身智能在制造业最实在的进展集中在工厂与仓库,而非舞台演示;人形机器人已从导览、表演类“炫技”动作转向排班表上的实际岗位。88图文详情——科普中国资源服务cloud.kepuchina.cn前往参考资料 ↓在新标签页中打开
在江西一座量产工厂中,一台人形机器人承担测试工位作业:将平板电脑放入测试夹具并分拣合格品与不良品,节拍为19至20秒一件,每小时处理约310件。88图文详情——科普中国资源服务cloud.kepuchina.cn前往参考资料 ↓在新标签页中打开
据不完全统计,全球已有超过30家企业公开了人形机器人“进厂打工”的实操案例,说明进厂已从个别试点扩散为一批企业的公开动作。88图文详情——科普中国资源服务cloud.kepuchina.cn前往参考资料 ↓在新标签页中打开
从场景分布看,汽车整车及零部件制造、3C电子制造、家电制造与仓储物流是人形机器人当前最主要的落地行业,共同点是任务重复、动作结构化、体力消耗大、招工困难。88图文详情——科普中国资源服务cloud.kepuchina.cn前往参考资料 ↓在新标签页中打开
具身智能在制造业率先落地的行业通常同时具备三个条件:工艺标准化程度高、动作重复度大、用工成本持续上涨;而服装、家具等物料形态高度不规则的行业短期内难以胜任。88图文详情——科普中国资源服务cloud.kepuchina.cn前往参考资料 ↓在新标签页中打开
2025年年底,千寻智能的轮式人形机器人“小墨”进驻中州基地PACK产线,承接电池包高压插拔、直流内阻测试等高危带电工序,以规避产线安全风险。88图文详情——科普中国资源服务cloud.kepuchina.cn前往参考资料 ↓在新标签页中打开
公开信息显示,“小墨”在PACK封装段关键工序的插接成功率超过99%,作业节拍已达到熟练工人水平,并助力产线单日工作量提升约3倍。88图文详情——科普中国资源服务cloud.kepuchina.cn前往参考资料 ↓在新标签页中打开
对劳动力与服务业的影響
截至2025年11月,中国已有超过200家人形机器人本体企业,较2025年4月新增90家;全球人形机器人本体企业总数已超过300家,中国企业占比过半。产业主体的快速扩张意味着具身智能对劳动力市场的影响不再局限于少数实验室或试点工厂,而是通过大量整机厂商向多个行业同时渗透。9393人形机器人及具身智能发展重构就业形态-中国劳动和社会保障科学研究院calss.net.cn前往参考资料 ↓在新标签页中打开
与以往专用于特定场景的工业机械臂或轮式机器人不同,人形机器人与具身智能结合后具备通过物理身体与环境进行智能交互和任务执行的能力,其影响范围从工厂车间扩展到人类经济活动的几乎所有领域,因此对就业形态的冲击面比传统自动化更宽。9393人形机器人及具身智能发展重构就业形态-中国劳动和社会保障科学研究院calss.net.cn前往参考资料 ↓在新标签页中打开
中国劳动和社会保障科学研究院的研究指出,人形机器人及具身智能的发展正在重构就业形态,需要系统研究其影响、问题与对策;这表明在政策研究层面,具身智能已被视为需要主动干预的就业结构性变量,而非单纯的技术升级。9393人形机器人及具身智能发展重构就业形态-中国劳动和社会保障科学研究院calss.net.cn前往参考资料 ↓在新标签页中打开
2026年2月发布的《人形机器人与具身智能标准体系(2026版)》标志着相关产业进入规范化发展阶段;标准体系的建立通常会加速产品在服务业场景的部署,从而放大其对服务岗位的替代与重组效应。9393人形机器人及具身智能发展重构就业形态-中国劳动和社会保障科学研究院calss.net.cn前往参考资料 ↓在新标签页中打开
走向家庭的路径
以人形机器人为代表的具身智能产业在中国已进入快速增长阶段,应用场景正从舞台表演、赛场竞技向家庭场景延伸;国家发展改革委政策研究室副主任李超表示,该产业规模正以超过50%的增速跨越式发展。9494具身智能应用加速向家庭延伸paper.ce.cn前往参考资料 ↓在新标签页中打开|9595【“十五五”未来产业新图景③】具身智能应用加速向家庭延伸rss.jingjiribao.cn前往参考资料 ↓在新标签页中打开
2025年中国国内人形机器人整机企业数量超过140家,发布的人形机器人产品超过330款,产业已具备一定的供给端规模基础。9595【“十五五”未来产业新图景③】具身智能应用加速向家庭延伸rss.jingjiribao.cn前往参考资料 ↓在新标签页中打开
“十五五”规划纲要提出构建未来产业全链条培育体系,具身智能被列入其中,政策层面的定位为具身智能向家庭等民生领域渗透提供了顶层支撑。9494具身智能应用加速向家庭延伸paper.ce.cn前往参考资料 ↓在新标签页中打开|9595【“十五五”未来产业新图景③】具身智能应用加速向家庭延伸rss.jingjiribao.cn前往参考资料 ↓在新标签页中打开
2025年8月国务院发布《关于深入实施“人工智能+”行动的意见》,明确了中国实施“人工智能+”行动的阶段性目标,构成具身智能走向家庭应用的政策背景之一。9696新华网科技观察丨具身智能机器人进入家庭还需要多久?__经济网_国家一类新闻网站ceweekly.cn前往参考资料 ↓在新标签页中打开
国务院发展研究中心在《中国发展报告2025》中研判,2035年具身智能市场有望突破万亿元,“十五五”期间中国具身智能产业将完成从百亿到千亿规模的跨越。9696新华网科技观察丨具身智能机器人进入家庭还需要多久?__经济网_国家一类新闻网站ceweekly.cn前往参考资料 ↓在新标签页中打开
在AWE2026(中国家电及消费电子博览会)上,海尔智家发布“海娃”系列三大家庭服务机器人,涵盖清洁、陪伴、家务等功能;石头科技、追觅、MOVA等企业则推出轮足或仿生机械臂扫地机器人,显示家电企业正通过“家电机器人化”切入家庭场景。9696新华网科技观察丨具身智能机器人进入家庭还需要多久?__经济网_国家一类新闻网站ceweekly.cn前往参考资料 ↓在新标签页中打开
业内普遍认为,机器人有望成为继智能手机、新能源汽车之后的新一代超级终端设备,家庭被视作这一终端形态最典型的落地场景之一。9595【“十五五”未来产业新图景③】具身智能应用加速向家庭延伸rss.jingjiribao.cn前往参考资料 ↓在新标签页中打开
中国电子学会政策研究与国际合作中心高级工程师尹传昊认为,中国具身智能整体处于全球第一梯队,呈现并跑为主、局部领跑的发展格局,人形机器人企业数量与出货量位居世界前列,在运动控制与场景落地方面表现突出。9595【“十五五”未来产业新图景③】具身智能应用加速向家庭延伸rss.jingjiribao.cn前往参考资料 ↓在新标签页中打开
尽管产业增速显著,具身智能要真正实现大规模走进百姓日常生活,仍面临从技术到商业落地的多重挑战,数据与泛化能力被视为需要突破的瓶颈。9494具身智能应用加速向家庭延伸paper.ce.cn前往参考资料 ↓在新标签页中打开|9595【“十五五”未来产业新图景③】具身智能应用加速向家庭延伸rss.jingjiribao.cn前往参考资料 ↓在新标签页中打开
尹传昊判断,“十五五”时期将是中国具身智能从试验研发迈向规模化商用的关键阶段,依托自主感知、智能决策与灵活执行能力重塑生产要素配置,并带动全产业链协同升级。9595【“十五五”未来产业新图景③】具身智能应用加速向家庭延伸rss.jingjiribao.cn前往参考资料 ↓在新标签页中打开
参考来源
- 1报道 当人工智能这个“大脑”有了“身体”,将激发出哪些新可能 · 新华每日电讯 · 2025-12-28 · 核验于 2026-10-22
- 2报道 市场最前沿丨越来越智慧!具身智能走向更多生活场景 · 新华网 · 2025-12-25 · 核验于 2026-10-22
- 3报道 北京人形机器人首次实现全局场景感知与动态记忆突破 · 北京市科学技术委员会 · 2026-05-12 · 核验于 2026-10-22
- 4报道 具身智能下一程主攻方向在先进制造 · 中国科技网(科技日报) · 2026-10-18 · 核验于 2026-10-22
- 5报道 全国首个!机器人来南京江北“学焊接” · 中国发展改革报社(改革网) · 2026-10-21 · 核验于 2026-10-22
- 6文档 【人民日报】中国科学院院士张钹:具身智能推动实现通用人工智能----中国科学院网信工作网 · 中国科学院 · 2025-06-14 · 核验于 2026-10-22
- 7报道 图文详情 · 科普中国 · 2026-08-04 · 核验于 2026-10-22
- 8文档 图文详情——科普中国资源服务 · 科普中国 · 2026-10-18 · 核验于 2026-10-22
- 9文档 全网都在说"物理 AI",它到底是什么?-太平洋科技 · 太平洋科技 · 2026-08-31 · 核验于 2026-10-22
- 10文档 于海斌院士在“创新聚沈·向阳而行”大会作主旨演讲-- 中国科学院工业人工智能研究所 · 中国科学院 · 2025-02-20 · 核验于 2026-10-22
- 11文档 把握全球技术演进态势 抢占具身智能发展先机_央广网 · 央广网 · 2026-06-23 · 核验于 2026-10-22
- 12文档 Next Step for Humanoids: From Puppets to Partners --Science and Technology Daily · 中国科技网 · 2025-12-12 · 核验于 2026-10-22
- 13文档 Adaptive Grasping Control for Dynamic Targets via Multimodal Perception in Human-Robot Interaction · IEEE Xplore · 2026-01-19 · 核验于 2026-10-22
- 14文档 鲸智社区·大模型公共服务平台 · 鲸智 · 2026-03-18 · 核验于 2026-10-22
- 15报道 让机器人“初出茅庐”即可“大展拳脚”-新华网 · Xinhua · 2026-04-02 · 核验于 2026-10-22
- 16论文 Do As I Can, Not As I Say: Grounding Language in Robotic Affordances · arXiv:2204.01691 (Google Research / Everyday Robots) · 2022-04-04 · 核验于 2026-10-22
- 17论文 Code as Policies: Language Model Programs for Embodied Control · arXiv:2209.07753 (Google Research) · 2022-09-16 · 核验于 2026-10-22
- 18论文 VoxPoser: Composable 3D Value Maps for Robotic Manipulation with Language Models · arXiv:2307.05973 (Stanford University) · 2023-07-12 · 核验于 2026-10-22
- 19文档 Planning and Decision Making in Robotics (Springer Handbook of Robotics, Chapter on Motion Planning) · Springer Handbook of Robotics · 2016-01-01 · 核验于 2026-10-22
- 20论文 Sampling-based Algorithms for Optimal Motion Planning · arXiv:1105.1186 (International Journal of Robotics Research) · 2011-05-06 · 核验于 2026-10-22
- 21论文 Combined Task and Motion Planning: A Survey · arXiv:2103.02426 · 2021-03-03 · 核验于 2026-10-22
- 22论文 Behavior Trees in Robotics and AI: An Introduction · arXiv:1709.00084 · 2017-08-31 · 核验于 2026-10-22
- 23论文 Translating Natural Language to Planning Goals with Large-Language Models · arXiv:2302.05128 · 2023-02-10 · 核验于 2026-10-22
- 24论文 Language Models as Zero-Shot Planners: Extracting Actionable Knowledge for Embodied Agents · arXiv:2201.07207 (ICML 2022) · 2022-01-18 · 核验于 2026-10-22
- 25文档 未来智造局|VLA之后,具身智能如何重构“大脑”?——专访眸深智能CEO穆泽林 · Cnfin · 2026-05-16 · 核验于 2026-10-22
- 26文档 Scaling Robot Learning with World Models and Real2Sim | EECS at UC Berkeley · EECS at Berkeley · 2026-08-11 · 核验于 2026-10-22
- 27论文 Scaling Tasks, Not Samples: Mastering Humanoid Control through Multi-Task Model-Based Reinforcement Learning · arXiv · 2026-03-02 · 核验于 2026-10-22
- 28论文 Imitation Learning: A Survey of Learning Methods · ACM Computing Surveys · 2020-03-05 · 核验于 2026-10-22
- 29论文 Behavioral Cloning · arXiv (Hussein et al.) · 2017-08-19 · 核验于 2026-10-22
- 30论文 A Reduction of Imitation Learning and Structured Prediction to No-Regret Online Learning (DAgger) · AISTATS / arXiv · 2011-04-01 · 核验于 2026-10-22
- 31论文 Learning Fine-Grained Bimanual Manipulation with Low-Cost Hardware (ALOHA / ACT) · RSS / arXiv · 2023-04-26 · 核验于 2026-10-22
- 32论文 Learning from Humans: A Survey on Imitation Learning for Robot Manipulation · arXiv · 2021-03-08 · 核验于 2026-10-22
- 33论文 RT-1: Robotics Transformer for Real-World Control at Scale · Google DeepMind / arXiv · 2022-12-13 · 核验于 2026-10-22
- 34论文 Diffusion Policy: Visuomotor Policy Learning via Action Diffusion · RSS / arXiv · 2023-03-07 · 核验于 2026-10-22
- 35论文 Open X-Embodiment: Robotic Learning Datasets and RT-X Models · Google DeepMind / arXiv · 2023-10-13 · 核验于 2026-10-22
- 36文档 翻越Scaling Law“物理墙”:WAIC智启具身论坛勾勒路线图 · 热点科技 · 2026-07-19 · 核验于 2026-10-22
- 37文档 当具身智能走出实验室:距离人手一台机器人,我们还有多远?-今日头条-手机光明网 · 光明网 · 2025-05-07 · 核验于 2026-10-22
- 38文档 人形机器人,进入形态分化时代_工业机器人_智能装备_文章_e-works数字化企业网 · E-works · 2026-07-27 · 核验于 2026-10-22
- 39文档 Robotics: Modelling, Planning and Control · Springer(Bruno Siciliano 等) · 2008-12-01 · 核验于 2026-10-22
- 40文档 Introduction to Robotics: Mechanics and Control · Pearson(John J. Craig) · 2017-01-01 · 核验于 2026-10-22
- 41标准 ISO 10218-1:2011 Robots and robotic devices — Safety requirements for industrial robots — Part 1: Robots · ISO · 2011-07-01 · 核验于 2026-10-22
- 42论文 A survey of robotic grasping and manipulation: From rigid to deformable objects · IEEE Transactions on Robotics / arXiv · 2021-03-01 · 核验于 2026-10-22
- 43论文 Visual Servoing: A Tutorial · IEEE Robotics & Automation Magazine(Chaumette & Hutchinson) · 2006-09-01 · 核验于 2026-10-22
- 44标准 ISO/TS 15066:2016 Robots and robotic devices — Collaborative robots · ISO · 2016-02-01 · 核验于 2026-10-22
- 45论文 RT-2: Vision-Language-Action Models Transfer Web Knowledge to Robotic Control · arXiv(Google DeepMind) · 2023-07-28 · 核验于 2026-10-22
- 46报道 Robotics and automation: Industrial robot market and technology trends · International Federation of Robotics (IFR) · 2023-09-01 · 核验于 2026-10-22
- 47文档 跑步入场:人形最火爆,工业先落地__经济网_国家一类新闻网站 · 经济网 · 2025-10-15 · 核验于 2026-10-22
- 48文档 中国汽车产业发展(泰达)国际论坛 · 中国汽车产业发展(泰达)国际论坛 · 2026-09-17 · 核验于 2026-10-22
- 49文档 经济热点快评|春晚“机器人浓度超高”,具身智能未来已来 · 人民日报-有品质的新闻 · 2026-02-16 · 核验于 2026-10-22
- 50报道 从春晚机器人展望未来智能生活 · 凤凰网 · 2026-02-27 · 核验于 2026-10-22
- 51报道 江苏机器人全能演绎“智造未来”_央广网 · 央广网 · 2026-02-17 · 核验于 2026-10-22
- 52报道 焦点访谈丨一年蜕变 刮目相看 人形机器人正从概念走向现实_央广网 · 央广网 · 2026-04-18 · 核验于 2026-10-22
- 53文档 人形机器人跑步前进 · 光明网 · 2026-04-20 · 核验于 2026-10-22
- 54报道 从“养生跑”到破人类纪录,中国机器人成了!_新闻频道_中国青年网 · 中国青年网 · 2026-04-19 · 核验于 2026-10-22
- 55文档 从实验室走向千行百业 人形机器人跑出产业化“加速度”-今日头条-手机光明网 · 光明网 · 2026-08-24 · 核验于 2026-10-22
- 56报道 全球媒体聚焦 | 中国人形机器人“跑得快、跳得高、干得好”_新闻频道_中国青年网 · 中国青年网 · 2026-08-24 · 核验于 2026-10-22
- 57报道 中国人形机器人“跑得快、跳得高、干得好” · 中青在线 · 2026-08-24 · 核验于 2026-10-22
- 58论文 PaLM-E: An Embodied Multimodal Language Model · Google DeepMind / arXiv:2303.03378 · 2023-03-06 · 核验于 2026-10-22
- 59论文 π0: A Vision-Language-Action Flow Model for General Robot Control · Physical Intelligence / arXiv:2410.24164 · 2024-10-31 · 核验于 2026-10-22
- 60报道 Helix: A Vision-Language-Action Model for Generalist Humanoid Control · Figure AI · 2025-02-20 · 核验于 2026-10-22
- 61论文 Gemini Robotics: Bringing AI into the Physical World · Google DeepMind / arXiv:2503.20020 · 2025-03-25 · 核验于 2026-10-22
- 62论文 OpenVLA: An Open-Source Vision-Language-Action Model · Stanford University et al. / arXiv:2406.09246 · 2024-06-13 · 核验于 2026-10-22
- 63报道 NVIDIA Project GR00T and Jetson Thor Announcement (GTC 2024) · NVIDIA Newsroom · 2024-03-18 · 核验于 2026-10-22
- 64论文 AgiBot World Colosseo: A Large-scale Manipulation Platform for Scalable and Intelligent Embodied Systems · AgiBot / arXiv:2503.06669 · 2025-03-09 · 核验于 2026-10-22
- 65文档 多可机器人亮相2026工博会 具身智能家族全系列产品首秀-上海证券报·中国证券网 · 上海证券报 · 2026-10-15 · 核验于 2026-10-22
- 66报道 抓取、搬运、巡检、打磨……机器人也有“训练场”? · 央视网 · 2026-10-11 · 核验于 2026-10-22
- 67文档 机器人“投身”家庭保洁 具身智能迈向家庭“终极考场” · 央视网 · 2026-04-27 · 核验于 2026-10-22
- 68报道 机器人“投身”家庭保洁 具身智能迈向家庭“终极考场”-新华网 · 新华网 · 2026-04-26 · 核验于 2026-10-22
- 69文档 智元全尺寸人形机器人智慧零售仓落地武汉 单日订单破百-上海证券报·中国证券网 · 上海证券报 · 2026-10-20 · 核验于 2026-10-22
- 70报道 记者手记:具身智能进家门,这些事正被机器人“接手”-新华网 · 新华网 · 2026-05-29 · 核验于 2026-10-22
- 71文档 “飞檐走壁”“大力士平仓”……智能工业机器人在高危工作场景大显身手_央广网 · 央广网 · 2026-04-13 · 核验于 2026-10-22
- 72文档 视频丨从实验室走进千行百业 上百款智能机器人同台秀绝活 · 今日头条 · 2026-10-19 · 核验于 2026-10-22
- 73文档 6个月内15家智能家居创企估值突破100亿 · 36Kr · 2026-06-29 · 核验于 2026-10-22
- 74报道 中信证券2026年具身智能机器人产业重点方向展望:短期扰动不改长期产业进程 国产链应重点关注整机厂 · 富途牛牛 · 2025-11-27 · 核验于 2026-10-22
- 75文档 中国机器人供应链开启“基础设施”售卖模式 | muShanghai现场笔记 · 36Kr · 2026-06-09 · 核验于 2026-10-22
- 76报道 从VLA、世界模型到本能驱动:具身智能技术路线分析与全球玩家路径选择 · Bjnews · 2026-10-08 · 核验于 2026-10-22
- 77文档 具身大脑赛道企业图谱:从模型闭环到场景落地的四层能力梯队 · IT之家 · 2026-10-08 · 核验于 2026-10-22
- 78文档 汽车产业携手具身智能“开跑”_数字快讯_数字中国建设峰会 · 数字中国建设峰会 · 2026-09-10 · 核验于 2026-10-22
- 79文档 产业观察:具身智能,数据如何“止渴”?_央广网 · 央广网 · 2026-08-23 · 核验于 2026-10-22
- 80报道 王兴兴定义具身智能“临界点”:未来1到3年内实现“两个80%”是关键-新华网 · Xinhua · 2025-11-05 · 核验于 2026-10-22
- 81报道 机器人,一定要像“人”吗 - 科普时报社 - 中国科普网 · 春耕抢农时 科特派化身“急先锋” · 2026-10-15 · 核验于 2026-10-22
- 82文档 提升我国具身智能工业机器人发展能力_理论_人民论坛网 · 人民论坛网 · 2026-04-22 · 核验于 2026-10-22
- 83报道 机器人,一定要像“人”吗 - 中国科普网 · 春耕抢农时 科特派化身“急先锋” · 2026-10-18 · 核验于 2026-10-22
- 84报道 机器人拟人化安全风险与治理思考[Vol.301] · 国际技术经济研究所 · 2026-01-06 · 核验于 2026-10-22
- 85论文 P 3 : Toward Versatile Embodied Agents · arXiv · 2025-08-09 · 核验于 2026-10-22
- 86文档 除了走猫步,人形机器人还能有啥用 · 中国青年报 · 2025-11-11 · 核验于 2026-10-22
- 87文档 越像人越吓人,我们为什么还要造人形机器人? · 北京日报 · 2025-11-07 · 核验于 2026-10-22
- 88文档 机器人先挣钱,还是先追求AGI?具身智能路线之争摆上台面-钛媒体官方网站 · 钛媒体 · 2026-05-31 · 核验于 2026-10-22
- 89文档 200亿估值背后,自变量的幻梦与现实鸿沟_产业_工联网 · 工联网 · 2026-10-20 · 核验于 2026-10-22
- 90文档 机器人先挣钱,还是先追求AGI?具身智能路线之争摆上台面-钛媒体官方网站 · 钛媒体网 · 2026-05-31 · 核验于 2026-10-22
- 91文档 多位创始人齐发声:具身智能的“ChatGPT时刻”何时到来? - 21财经 · 21jingji · 2026-08-21 · 核验于 2026-10-22
- 92文档 三大争论与具身智能“超级时刻”猜想 - 21财经 · 21jingji · 2026-09-04 · 核验于 2026-10-22
- 93文档 人形机器人及具身智能发展重构就业形态-中国劳动和社会保障科学研究院 · 中国劳动和社会保障科学研究院 · 2026-04-02 · 核验于 2026-10-22
- 94文档 具身智能应用加速向家庭延伸 · 中国经济网 · 2026-05-30 · 核验于 2026-10-22
- 95文档 【“十五五”未来产业新图景③】具身智能应用加速向家庭延伸 · jingjiribao.cn · 2026-05-30 · 核验于 2026-10-22
- 96报道 新华网科技观察丨具身智能机器人进入家庭还需要多久?__经济网_国家一类新闻网站 · 经济网 · 2026-03-23 · 核验于 2026-10-22